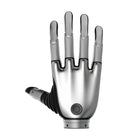
- 11 Freiheitsgrade mit sechs Motoren Der Daumen erhält angetriebene Beugung und Abduktion, jeder Finger ein angetriebenes Beugegelenk, das mit einem passiven gekoppelt ist, und jede Position wird auf 0,1° genau wiederholt.
- 20 kg mit einer 383-g-Hand Eine Greifkraft von mindestens 50 N mit fünf Fingern und ein Spitzgriff von 15 N lassen die rechte Hand mit 383 g mindestens 20 kg tragen.
- Ein Stecker, zwei Protokolle Der DIP-Schalter unter der Handgelenkabdeckung stellt Modbus-RTU über RS-485 oder CAN FD ein, und beide erreichen 500 Hz.
- Sparsam im Verbrauch Die Basic arbeitet mit 12–28 V und nimmt bei 24 V im Stillstand 65 mA und in der Spitze 4,6 A auf, die niedrigsten Werte der Revo-2-Reihe.
- Integrierte Schutzfunktionen Schutz vor Überstrom, Blockieren, Übertemperatur und Kollision bewahrt die Motoren, und eine Leuchte auf dem Handrücken zeigt Einschalten, Unterspannung, OTA und Fehlerzustände an.
- Offenes SDK und Simulationsmodelle SDKs für Python und C/C++ unter Linux, Windows und ROS werden mit URDF- und MuJoCo-Modellen der Hand geliefert.


Beschreibung
Die BrainCo Revo 2 Basic (XRR) ist die rechte bionische geschickte Roboterhand, mit der die Reihe Revo 2 von BrainCo beginnt. Sie wiegt 383 g, was BrainCo mit einer Flasche Wasser vergleicht, misst 160 mm vom Handballen bis zur Mittelfingerkuppe und bewegt fünf Finger mit sechs kernlosen Motoren durch 11 Freiheitsgrade.
Wählen Sie die Basic, wenn die Steuerung bereits RS-485 oder CAN spricht und die Arbeit eher aus Greifen als aus Erfassen besteht: Pick-and-Place, Teleoperation, Vorführroboter und Kurse zur Manipulation. Ein DIP-Schalter unter der Handgelenkabdeckung stellt Modbus-RTU über RS-485 oder CAN FD ein, jeweils mit bis zu 500 Hz; die Versorgung beträgt 12–28 V, und bei 24 V nimmt die Hand im Stillstand 65 mA und beim Beugen ohne Last im Mittel 350 mA auf. Positions-, Geschwindigkeits-, Strom-, Kaskaden- und Nachgiebigkeitsregelung sind integriert, und ein Turbo-Modus greift weiche oder rutschende Gegenstände nach einer Blockierung alle 500 ms nach.
Die Finger schließen sich mit mindestens 50 N, greifen spitz mit 15 N und halten mindestens 20 kg, öffnen sich 100 mm zwischen Daumen und Zeigefinger und schaffen eine Beugung oder Streckung in höchstens 0,65 s. Die höheren Versionen behalten diese Hardware: Die rechte Hand Revo 2 Pro (XER) ergänzt EtherCAT mit bis zu 1 kHz und einen Eingang für 12–64 V, und die rechte Hand Revo 2 Touch (XTR) erfasst zusätzlich mit allen fünf Fingerkuppen.
Ab Werk antwortet die XRR auf die Geräte-ID 127, die linke Hand Revo 2 Basic (XRL) dagegen auf 126, sodass beide Hände eines Humanoiden an einem Bus laufen. Jede wird mit einem RS-485/CAN-FD-Kabel geliefert, und die SDKs von BrainCo für Python und C/C++, URDF- und MuJoCo-Modelle sowie drahtlose Firmware-Updates unterstützen sie unter Linux, Windows und ROS. Vergleichen Sie sie mit unseren übrigen geschickten Roboterhänden.
Wichtigste Fähigkeiten
- 11 Freiheitsgrade mit sechs Motoren: Der Daumen erhält angetriebene Beugung und Abduktion, jeder Finger ein angetriebenes Beugegelenk, das mit einem passiven gekoppelt ist, und jede Position wird auf 0,1° genau wiederholt.
- 20 kg mit einer 383-g-Hand: Eine Greifkraft von mindestens 50 N mit fünf Fingern und ein Spitzgriff von 15 N lassen die rechte Hand mit 383 g mindestens 20 kg tragen.
- Ein Stecker, zwei Protokolle: Der DIP-Schalter unter der Handgelenkabdeckung stellt Modbus-RTU über RS-485 oder CAN FD ein, und beide erreichen 500 Hz.
- Sparsam im Verbrauch: Die Basic arbeitet mit 12–28 V und nimmt bei 24 V im Stillstand 65 mA und in der Spitze 4,6 A auf, die niedrigsten Werte der Revo-2-Reihe.
- Integrierte Schutzfunktionen: Schutz vor Überstrom, Blockieren, Übertemperatur und Kollision bewahrt die Motoren, und eine Leuchte auf dem Handrücken zeigt Einschalten, Unterspannung, OTA und Fehlerzustände an.
- Offenes SDK und Simulationsmodelle: SDKs für Python und C/C++ unter Linux, Windows und ROS werden mit URDF- und MuJoCo-Modellen der Hand geliefert.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | BrainCo |
|---|---|
| Modell | Revo 2 Basic |
| Versionscode | XRR (rechte Hand); die linke Hand ist die XRL |
| Handseite | Rechts |
| Finger | 5 |
| Freiheitsgrade | 11 (6 aktiv, 5 passiv) |
| Motoren | 6 kernlose Motoren, magnetische Encoder, ein integrierter Controller |
| Aktive Gelenke | Daumenbeugung, Daumenabduktion/-adduktion sowie Beugung von Zeige-, Mittel-, Ring- und kleinem Finger |
| Bewegungsbereich | Daumenbeugung 0–59°, Daumenabduktion/-adduktion 0–90°, jeder Finger 0–81° |
| Gewicht | 383 g (ohne Handgelenk) |
| Handlänge (Handballen bis Mittelfingerkuppe) | 160 mm |
| Maximale Handflächenbreite | 78,5 mm |
| Daumenlänge | 92 mm |
| Handgelenk | 38 mm Durchmesser, 13,5 mm hoch |
| Maximale Öffnung (Daumen bis Zeigefinger) | 100 mm |
| Greifkraft mit fünf Fingern | ≥ 50 N |
| Spitzgriffkraft | ≥ 15 N |
| Maximale Traglast | ≥ 20 kg |
| Wiederholgenauigkeit der Regelung | 0,1° |
| Beuge-/Streckzeit | ≤ 0,65 s |
| Betriebsgeräusch | ≤ 50 dB in 50 cm Abstand |
| Taktile Sensorik | Keine (bei der Revo 2 Touch vorhanden) |
| Kommunikationsschnittstellen | RS-485 (Modbus-RTU) oder CAN FD, Auswahl per DIP-Schalter unter der Handgelenkabdeckung |
| Kommunikationsfrequenz | Bis zu 500 Hz |
| Schnittstellenstecker | BM05B-PASS-TFT, unter dem Handgelenk |
| Versorgungsspannung | 12–28 V |
| Stromaufnahme bei 24 V | 65 mA im Stillstand, 350 mA im Mittel ohne Last, 4,6 A maximal |
| Regelungsmodi | Positions-, Geschwindigkeits- und Stromregelung; Kaskaden- und Nachgiebigkeitsregelung |
| Befestigung am Handgelenk | 4 × M3-Schrauben (Handgelenkflansch der Basic) |
| Standard-Geräte-ID | 127 (die linke Hand nutzt 126), einstellbar 1–254 |
| Schutzfunktionen | Schutz vor Überstrom, Blockieren, Übertemperatur und Kollision |
| SDK | Python und C/C++ für Linux, Windows und ROS |
| Simulationsmodelle | URDF (ROS 1 und ROS 2) und MuJoCo |
| Firmware-Updates | Over the Air (OTA) |
| Materialien | Aluminiumlegierung in Luft- und Raumfahrtqualität und lebensmittelechter Kunststoff |
| Betriebsumgebung | −10 bis 40 °C, bis zu 90 % relative Luftfeuchtigkeit |
| Standardfarben | Space Gray, Silber |
| Lieferumfang | Hand und ein RS-485/CAN-FD-Kommunikationskabel |
| Montage am Roboter | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Die rechte bionische Hand BrainCo Revo 2 Basic (XRR) kostet in Ihrem Markt €3.120.
Alle drei teilen die Hand mit 383 g und 11 Freiheitsgraden, mindestens 50 N Greifkraft und 20 kg Traglast. Die Basic arbeitet mit RS-485 oder CAN FD an 12–28 V, die Pro ergänzt EtherCAT und einen Eingang für 12–64 V, und die Touch ergänzt die Pro um taktile Sensoren in den Fingerkuppen.
Sechs Motoren treiben sechs Gelenke an: Daumenbeugung (0–59°), Daumenabduktion/-adduktion (0–90°) und die Beugung jedes Fingers (0–81°). Fünf passive Gelenke folgen, insgesamt also 11 Freiheitsgrade.
Mindestens 50 N über fünf Finger, 15 N im Spitzgriff und 20 kg Traglast, bei einer Hand mit 383 g.
RS-485 mit Modbus-RTU oder CAN FD, per DIP-Schalter gewählt, mit bis zu 500 Hz an 12–28 V. Die SDKs von BrainCo für Python und C/C++ laufen unter Linux, Windows und ROS; die Montage an Ihrem Roboter wird mit dem Angebot bestätigt.
Die XRR ist die rechte Hand. Die passende linke Hand Revo 2 Basic ist die XRL; mit den Standard-IDs 127 und 126 werden beide an einem Bus getrennt angesprochen.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.