- Niedrigste Stromaufnahme der Revo-2-Reihe Bei 24 V nimmt die Basic im Leerlauf 65 mA und beim Beugen aller fünf Finger ohne Last im Mittel 350 mA auf, an einer Versorgung mit 12–28 V.
- RS-485 oder CAN FD per Schalter Ein DIP-Schalter unter der Handgelenkabdeckung wählt Modbus-RTU über RS-485 oder CAN FD, beide mit bis zu 500 Hz, an einem fünfpoligen Stecker.
- 383 g bei 20 kg Traglast Die Hand wiegt 383 g, greift mit mindestens 50 N, greift spitz mit mindestens 15 N und trägt mindestens 20 kg.
- 11 Freiheitsgrade Sechs kernlose Motoren treiben zwei Daumengelenke und ein Gelenk je Finger an, fünf weitere Gelenke folgen passiv, und Positionen werden auf 0,1° genau wiederholt.
- Kaskaden- und Nachgiebigkeitsregelung Neben Positions-, Geschwindigkeits- und Stromregelung beherrscht die Basic Kaskaden- und Nachgiebigkeitsregelung, und ein Turbo-Modus greift weiche oder rutschende Gegenstände immer wieder nach.
- Python, C/C++ und ROS Die SDKs von BrainCo laufen unter Linux, Windows und ROS, URDF- und MuJoCo-Modelle werden bereitgestellt, und die Firmware wird drahtlos aktualisiert.


Beschreibung
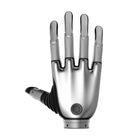
Die BrainCo Revo 2 Basic (XRL) ist die linke Basic-Version der bionischen geschickten Roboterhand Revo 2 von BrainCo: derselbe Mechanismus mit 383 g und 11 Freiheitsgraden wie bei Pro und Touch, ohne EtherCAT und ohne Sensoren in den Fingerkuppen. Sechs kernlose Motoren treiben Beugung und Abduktion des Daumens sowie die Beugung jedes Fingers an, fünf passive Gelenke folgen ihnen, und die Hand misst 160 mm vom Handballen bis zur Mittelfingerkuppe und 78,5 mm über die Handfläche.
Sie passt zu Laboren, Lehrprogrammen und Herstellern von Humanoiden, die eine leistungsfähige Hand in menschlicher Größe an einem gängigen seriellen Bus brauchen. Ein DIP-Schalter unter der Handgelenkabdeckung wählt Modbus-RTU über RS-485 oder CAN FD, beide mit bis zu 500 Hz, und die Hand arbeitet an 12–28 V und nimmt bei 24 V im Leerlauf 65 mA auf. Die SDKs von BrainCo für Python und C/C++ decken Linux, Windows und ROS ab, mit URDF- und MuJoCo-Modellen für die Simulation und drahtlosen Firmware-Updates.
Die Kraft entspricht dem Rest der Reihe: mindestens 50 N Greifkraft mit fünf Fingern, 15 N Spitzgriff, 20 kg Traglast, 0,1° Wiederholgenauigkeit und eine ganze Beuge- oder Streckbewegung in höchstens 0,65 s, bei höchstens 50 dB. Die linke Hand Revo 2 Pro (XEL) ergänzt EtherCAT mit bis zu 1 kHz und einen Eingang für 12–64 V, und die linke Hand Revo 2 Touch (XTL) bringt darüber hinaus kapazitive Sensoren in allen fünf Fingerkuppen mit.
Diese Hand ist auf die Geräte-ID 126 eingestellt; die rechte Hand Revo 2 Basic (XRR) nutzt 127, sodass sich ein Paar einen Bus teilen kann. Im Karton liegen die Hand und ein RS-485/CAN-FD-Kabel. Für einen Unitree H2 gibt es eine für den H2 konfigurierte Revo 2 Basic, und unser Angebot an geschickten Roboterhänden umfasst weitere Hersteller.
Wichtigste Fähigkeiten
- Niedrigste Stromaufnahme der Revo-2-Reihe: Bei 24 V nimmt die Basic im Leerlauf 65 mA und beim Beugen aller fünf Finger ohne Last im Mittel 350 mA auf, an einer Versorgung mit 12–28 V.
- RS-485 oder CAN FD per Schalter: Ein DIP-Schalter unter der Handgelenkabdeckung wählt Modbus-RTU über RS-485 oder CAN FD, beide mit bis zu 500 Hz, an einem fünfpoligen Stecker.
- 383 g bei 20 kg Traglast: Die Hand wiegt 383 g, greift mit mindestens 50 N, greift spitz mit mindestens 15 N und trägt mindestens 20 kg.
- 11 Freiheitsgrade: Sechs kernlose Motoren treiben zwei Daumengelenke und ein Gelenk je Finger an, fünf weitere Gelenke folgen passiv, und Positionen werden auf 0,1° genau wiederholt.
- Kaskaden- und Nachgiebigkeitsregelung: Neben Positions-, Geschwindigkeits- und Stromregelung beherrscht die Basic Kaskaden- und Nachgiebigkeitsregelung, und ein Turbo-Modus greift weiche oder rutschende Gegenstände immer wieder nach.
- Python, C/C++ und ROS: Die SDKs von BrainCo laufen unter Linux, Windows und ROS, URDF- und MuJoCo-Modelle werden bereitgestellt, und die Firmware wird drahtlos aktualisiert.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | BrainCo |
|---|---|
| Modell | Revo 2 Basic |
| Versionscode | XRL (linke Hand); die rechte Hand ist die XRR |
| Handseite | Links |
| Finger | 5 |
| Freiheitsgrade | 11 (6 aktiv, 5 passiv) |
| Motoren | 6 kernlose Motoren, magnetische Encoder, ein integrierter Controller |
| Aktive Gelenke | Daumenbeugung, Daumenabduktion/-adduktion sowie Beugung von Zeige-, Mittel-, Ring- und kleinem Finger |
| Bewegungsbereich | Daumenbeugung 0–59°, Daumenabduktion/-adduktion 0–90°, jeder Finger 0–81° |
| Gewicht | 383 g (ohne Handgelenk) |
| Handlänge (Handballen bis Mittelfingerkuppe) | 160 mm |
| Maximale Handflächenbreite | 78,5 mm |
| Daumenlänge | 92 mm |
| Handgelenk | 38 mm Durchmesser, 13,5 mm hoch |
| Maximale Öffnung (Daumen bis Zeigefinger) | 100 mm |
| Greifkraft mit fünf Fingern | ≥ 50 N |
| Spitzgriffkraft | ≥ 15 N |
| Maximale Traglast | ≥ 20 kg |
| Wiederholgenauigkeit der Regelung | 0,1° |
| Beuge-/Streckzeit | ≤ 0,65 s |
| Betriebsgeräusch | ≤ 50 dB in 50 cm Abstand |
| Taktile Sensorik | Keine (bei der Revo 2 Touch vorhanden) |
| Kommunikationsschnittstellen | RS-485 (Modbus-RTU) oder CAN FD, Auswahl per DIP-Schalter unter der Handgelenkabdeckung |
| Kommunikationsfrequenz | Bis zu 500 Hz |
| Schnittstellenstecker | BM05B-PASS-TFT, unter dem Handgelenk |
| Versorgungsspannung | 12–28 V |
| Stromaufnahme bei 24 V | 65 mA im Stillstand, 350 mA im Mittel ohne Last, 4,6 A maximal |
| Regelungsmodi | Positions-, Geschwindigkeits- und Stromregelung; Kaskaden- und Nachgiebigkeitsregelung |
| Befestigung am Handgelenk | 4 × M3-Schrauben (Handgelenkflansch der Basic) |
| Standard-Geräte-ID | 126 (die rechte Hand nutzt 127), einstellbar 1–254 |
| Schutzfunktionen | Schutz vor Überstrom, Blockieren, Übertemperatur und Kollision |
| SDK | Python und C/C++ für Linux, Windows und ROS |
| Simulationsmodelle | URDF (ROS 1 und ROS 2) und MuJoCo |
| Firmware-Updates | Over the Air (OTA) |
| Materialien | Aluminiumlegierung in Luft- und Raumfahrtqualität und lebensmittelechter Kunststoff |
| Betriebsumgebung | −10 bis 40 °C, bis zu 90 % relative Luftfeuchtigkeit |
| Standardfarben | Space Gray, Silber |
| Lieferumfang | Hand und ein RS-485/CAN-FD-Kommunikationskabel |
| Montage am Roboter | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Die linke bionische Hand BrainCo Revo 2 Basic (XRL) kostet in Ihrem Markt €3.120.
Elf, davon sechs motorisch angetrieben. Der Daumen hat angetriebene Beugung und Abduktion/Adduktion sowie ein passives Gelenk, und jeder andere Finger hat ein angetriebenes und ein passives Beugegelenk.
Mechanismus, Größe und Kraft sind identisch. Die Basic kommuniziert über RS-485 oder CAN FD an 12–28 V; die Pro ergänzt EtherCAT mit bis zu 1 kHz und einen Eingang für 12–64 V, und die Touch ergänzt die Pro um taktile Sensoren in den Fingerkuppen und eine taktile adaptive Regelung.
Sie wiegt 383 g. Sie greift mit mindestens 50 N, greift spitz mit mindestens 15 N und trägt mindestens 20 kg, bei einer Öffnung von 100 mm zwischen Daumen und Zeigefinger.
Über RS-485 (Modbus-RTU) oder CAN FD mit bis zu 500 Hz, gewählt per DIP-Schalter unter der Handgelenkabdeckung, an einer Versorgung mit 12–28 V. Das Handgelenk wird mit vier M3-Schrauben befestigt, und die Passung an Ihren Arm oder Humanoiden wird mit dem Angebot bestätigt.
Ja, der Versionscode XRL steht für die linke Hand, die rechte ist die XRR. Die Standard-Geräte-IDs 126 (links) und 127 (rechts) lassen ein Paar einen Bus teilen.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.