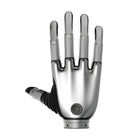
- Tastsinn in jeder Fingerkuppe Kapazitive Sensoren in allen fünf Fingerkuppen erfassen Druck, Reibung, Kraftrichtung und Annäherung und messen Normal- und Tangentialkraft bis 25 N.
- 383 g in der Größe einer menschlichen Hand Die Hand misst 160 mm vom Handballen bis zur Mittelfingerkuppe und 78,5 mm über die Handfläche, was die Last am Arm eines Humanoiden gering hält.
- 11 Freiheitsgrade aus sechs Motoren Sechs Motoren treiben zwei Daumengelenke und je ein Gelenk in jedem Finger an, fünf weitere Gelenke sind passiv, und die Regelung wiederholt auf 0,1° genau.
- 50 N Greifkraft, 20 kg Traglast Die Greifkraft mit fünf Fingern erreicht mindestens 50 N, der Spitzgriff mindestens 15 N, und die Hand trägt mindestens 20 kg.
- Taktile adaptive Regelung Zusätzlich zur Positions-, Geschwindigkeits- und Stromregelung passt die Touch den Fingerstrom an das an, was die Fingerkuppen fühlen, sodass weiche und feste Gegenstände den passenden Griff erhalten.
- EtherCAT mit bis zu 1 kHz RS-485 und CAN FD laufen mit bis zu 500 Hz und EtherCAT (CoE und PDO) mit bis zu 1 kHz, an einer Versorgung mit 12–64 V.
- Python, C/C++ und ROS Die SDKs von BrainCo laufen unter Linux, Windows und ROS, und die Firmware wird drahtlos aktualisiert.


Beschreibung
Die BrainCo Revo 2 Touch (XTL) ist die linke Ausführung der bionischen geschickten Hand Revo 2 von BrainCo mit taktilen Fingerkuppen, die einzige der drei Revo-2-Versionen, die fühlen kann, was sie hält. Sie wiegt 383 g, misst 160 mm vom Handballen bis zur Mittelfingerkuppe und 78,5 mm über die Handfläche und gibt einem humanoiden Roboter oder Roboterarm 11 Freiheitsgrade, sechs davon mit eigenem Motor.
Wählen Sie die Touch, wenn die Aufgabe vom Kontakt abhängt. Ein kapazitives Modul in jeder der fünf Fingerkuppen erfasst Druck, Reibung, Kraftrichtung und Annäherung und misst Normal- und Tangentialkraft bis 25 N mit 70 Hz, sodass eine Steuerung einen Gegenstand schon vor der Berührung bemerken, den ersten Kontakt erkennen und den Griff einstellen kann, bevor ein Pappbecher einknickt oder ein glattes Teil wegrutscht. So arbeitet der taktile adaptive Regelungsmodus, und das Python-Beispiel von BrainCo für adaptives Greifen erkennt die Steifigkeit eines Gegenstands aus den Daten der Fingerkuppen. Damit eignet sie sich besonders für die Forschung zum Greiflernen, für Teleoperation und für Humanoide, die zerbrechliche oder gemischte Gegenstände handhaben.
Die Kraft ist in der ganzen Revo-2-Reihe gleich: mindestens 50 N Greifkraft mit fünf Fingern, 15 N Spitzgriff, eine maximale Traglast von 20 kg, 0,1° Wiederholgenauigkeit und eine ganze Beugung oder Streckung in höchstens 0,65 s bei höchstens 50 dB. Die linke Hand Revo 2 Basic (XRL) wird über RS-485 oder CAN FD an 12–28 V angeschlossen, die linke Hand Revo 2 Pro (XEL) ergänzt EtherCAT und einen Eingang für 12–64 V, und die Touch behält alles, was die Pro hat, und ergänzt die Sensoren in den Fingerkuppen.
Dies ist die linke Hand mit der Standard-Geräte-ID 126; die passende rechte Hand Revo 2 Touch (XTR) nutzt 127, sodass ein Paar vom ersten Einschalten an getrennt adressiert wird. Beide laufen mit den SDKs von BrainCo für Python und C/C++ unter Linux, Windows und ROS, werden drahtlos aktualisiert und verbinden sich mit bis zu 500 Hz über RS-485 oder CAN FD oder mit 1 kHz über EtherCAT. Für einen Unitree H2 sehen Sie sich die für den H2 konfigurierte taktile Hand Revo 2 an; für andere Hersteller und Modelle vergleichen Sie unser gesamtes Angebot an geschickten Roboterhänden.
Wichtigste Fähigkeiten
- Tastsinn in jeder Fingerkuppe: Kapazitive Sensoren in allen fünf Fingerkuppen erfassen Druck, Reibung, Kraftrichtung und Annäherung und messen Normal- und Tangentialkraft bis 25 N.
- 383 g in der Größe einer menschlichen Hand: Die Hand misst 160 mm vom Handballen bis zur Mittelfingerkuppe und 78,5 mm über die Handfläche, was die Last am Arm eines Humanoiden gering hält.
- 11 Freiheitsgrade aus sechs Motoren: Sechs Motoren treiben zwei Daumengelenke und je ein Gelenk in jedem Finger an, fünf weitere Gelenke sind passiv, und die Regelung wiederholt auf 0,1° genau.
- 50 N Greifkraft, 20 kg Traglast: Die Greifkraft mit fünf Fingern erreicht mindestens 50 N, der Spitzgriff mindestens 15 N, und die Hand trägt mindestens 20 kg.
- Taktile adaptive Regelung: Zusätzlich zur Positions-, Geschwindigkeits- und Stromregelung passt die Touch den Fingerstrom an das an, was die Fingerkuppen fühlen, sodass weiche und feste Gegenstände den passenden Griff erhalten.
- EtherCAT mit bis zu 1 kHz: RS-485 und CAN FD laufen mit bis zu 500 Hz und EtherCAT (CoE und PDO) mit bis zu 1 kHz, an einer Versorgung mit 12–64 V.
- Python, C/C++ und ROS: Die SDKs von BrainCo laufen unter Linux, Windows und ROS, und die Firmware wird drahtlos aktualisiert.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Offizielle Produktvideos
Funktionen
Technische Daten
| Marke | BrainCo |
|---|---|
| Modell | Revo 2 Touch |
| Versionscode | XTL (linke Hand); die rechte Hand ist die XTR |
| Handseite | Links |
| Finger | 5 |
| Freiheitsgrade | 11 (6 aktiv, 5 passiv) |
| Aktive Gelenke | Daumenbeugung, Daumenabduktion/-adduktion sowie Beugung von Zeige-, Mittel-, Ring- und kleinem Finger |
| Bewegungsbereich | Daumenbeugung 0–59°, Daumenabduktion/-adduktion 0–90°, jeder Finger 0–81° |
| Gewicht | 383 g |
| Handlänge (Handballen bis Mittelfingerkuppe) | 160 mm |
| Maximale Handflächenbreite | 78,5 mm |
| Daumenlänge | 92 mm |
| Handgelenk | 38 mm Durchmesser, 13,5 mm hoch |
| Maximale Öffnung (Daumen bis Zeigefinger) | 100 mm |
| Greifkraft mit fünf Fingern | ≥ 50 N |
| Spitzgriffkraft | ≥ 15 N |
| Maximale Traglast | ≥ 20 kg |
| Wiederholgenauigkeit der Regelung | 0,1° |
| Beuge-/Streckzeit | ≤ 0,65 s |
| Betriebsgeräusch | ≤ 50 dB in 50 cm Abstand |
| Taktile Sensorik | Kapazitives taktiles Modul in allen fünf Fingerkuppen: Druck, Reibung, Kraftrichtung, Annäherung |
| Kraftbereich der Fingerkuppen | Normal- und Tangentialkraft bis 25 N, Linearitätsfehler unter 5 % |
| Taktile Abtastrate | 70 Hz |
| Encoder | Magnetische Encoder; ein integrierter Controller steuert alle sechs Motoren |
| Kommunikationsschnittstellen | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE und PDO) |
| Kommunikationsfrequenz | Bis zu 500 Hz über RS-485 oder CAN FD, bis zu 1 kHz über EtherCAT |
| Versorgungsspannung | 12–64 V |
| Stromaufnahme bei 24 V | 115 mA im Stillstand, 390 mA im Mittel ohne Last, 4,65 A maximal |
| Stromanschluss | XT30 |
| Regelungsmodi | Positions-, Geschwindigkeits- und Stromregelung; Kaskaden- und Nachgiebigkeitsregelung; taktile adaptive Regelung |
| Schutzfunktionen | Schutz vor Überstrom, Blockieren, Übertemperatur und Kollision |
| SDK | Python und C/C++ für Linux, Windows und ROS |
| Firmware-Updates | Over the Air (OTA) |
| Betriebsumgebung | −10 bis 40 °C, bis zu 90 % relative Luftfeuchtigkeit |
| Standardfarben | Space Gray, Silber |
| Montage am Roboter | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Die linke bionische Hand BrainCo Revo 2 Touch (XTL) kostet in Ihrem Markt €5.425.
Elf, sechs davon motorisch angetrieben. Der Daumen hat zwei angetriebene Gelenke (Beugung und Abduktion/Adduktion) und ein passives Gelenk, und jeder der vier anderen Finger hat ein angetriebenes und ein passives Beugegelenk.
Nur die Touch hat taktile Sensorik: Kapazitive Sensoren in allen fünf Fingerkuppen messen Druck, Reibung, Kraftrichtung und Annäherung und steuern ihre taktile adaptive Regelung. Die Pro hat dieselbe EtherCAT-Schnittstelle und den Eingang für 12–64 V ohne die Sensoren; die Basic wird über RS-485 oder CAN FD an 12–28 V angeschlossen.
Die Hand wiegt 383 g. Sie greift mit mindestens 50 N über fünf Finger, greift spitz mit mindestens 15 N und trägt mindestens 20 kg.
Über RS-485 (Modbus-RTU) oder CAN FD mit bis zu 500 Hz oder über EtherCAT mit CoE und PDO mit bis zu 1 kHz, an einer Versorgung mit 12–64 V. Die SDKs von BrainCo für Python und C/C++ unterstützen Linux, Windows und ROS; die Montage an Ihrem Arm oder Humanoiden wird mit dem Angebot bestätigt.
Dies ist die linke Hand mit dem Versionscode XTL; die rechte Hand ist die XTR. Zusammen bestellt ergeben sie ein passendes Paar, und ihre Standard-Geräte-IDs (126 links, 127 rechts) halten sie am Bus auseinander.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.