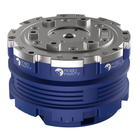
- Номинал 44 Н·м, пик 160 Н·м Заявленный пиковый момент семейства относится к этому модулю и к кратковременным режимам, а не к длительной работе.
- Номинальные 80 об/мин при редукции 22:1 Пиковая скорость — 130 об/мин, скорость холостого хода — 141 об/мин (±10 %); оба значения следует отличать от номинального.
- Диаметр 100 мм, масса 1 197 г Осевой размер — 61,7 мм (±0,5) с полым отверстием 7,5 мм: это самые крупные габариты в семействе.
- Номинальная мощность 370 Вт Люфт — 11,4 угл. мин, момент инерции ротора двигателя — 60,6 кг·мм² для исходных данных моделирования.
- Номинал 11 А, пик 55 А при 48 В Сопротивление 0,179 Ом, индуктивность 0,244 мГн, постоянная противо-ЭДС 10,8 В/тыс. об/мин и четырнадцать пар полюсов задают электрические характеристики.
- Два энкодера, CAN FD или EtherCAT Разрешение — 17 бит и 19 бит; в этой модели они обозначены как внутреннее и внешнее кольцо, поэтому сверьте их назначение с чертежом.
- Полая прокладка кабелей и крепление зажимом Для семейства доступны чертежи оборудования и исходный код драйверов, а размер полого канала у этого модуля свой.

Описание
ROMOMO 10062 — самый крупный модуль в семействе суставных модулей RoboParty; именно он обеспечивает пиковый момент 160 Н·м гуманоидов производителя. Номинальный момент составляет 44 Н·м (±5 %) при 80 об/мин через редукцию 22:1, пиковая скорость — 130 об/мин, измеренная масса прототипа — 1 197 г, габариты — 100 мм по наружному диаметру и 61,7 мм (±0,5) по оси, с полым отверстием 7,5 мм.
Значение 160 Н·м относится только к этой модели и только к кратковременным режимам: это не длительная характеристика и не момент каждого сустава робота, в котором используется это семейство. Длительная работа рассчитывается по номинальным значениям с заданным рабочим циклом. Другие данные о движении: скорость холостого хода 141 об/мин (±10 %), номинальная мощность 370 Вт (±5 %) и люфт 11,4 угл. мин.
Электрически модуль потребляет от 48 В номинальный ток 11 А (±5 %) и пиковый 55 А (±10 %), при межфазном сопротивлении 0,179 Ом при 20 °C, межфазной индуктивности 0,244 мГн, постоянной противо-ЭДС 10,8 В/тыс. об/мин и четырнадцати парах полюсов — это гораздо более мощное питание, чем 2 А номинального тока у небольшого 6562. Обратная связь — два энкодера на 17 бит и 19 бит, обозначенные в этой модели как внутреннее и внешнее кольцо, с интерфейсом CAN FD или EtherCAT. Момент инерции ротора двигателя — 60,6 кг·мм². Постоянная момента — 0,163 Н·м/А; уточните её базу отсчёта в коммерческом предложении, прежде чем использовать это значение для расчёта момента по току.
Модули ROMOMO — собственные актуаторы RoboParty, то же семейство, что используется в гуманоидах ROBOTO 01 производителя. Семейство рассчитано на крепление зажимом и прокладку кабелей через полый выходной вал, с доступом к чертежам оборудования и исходному коду драйверов. Размеры полого канала и детали крепления различаются по моделям и подтверждаются по чертежу этого модуля. Изоляция класса F (155 °C) — это класс изоляции, а не допустимая температура окружающей среды; степень защиты и возможные сертифицированные функции безопасности уточняются в коммерческом предложении.
Ключевые возможности
- Номинал 44 Н·м, пик 160 Н·м: Заявленный пиковый момент семейства относится к этому модулю и к кратковременным режимам, а не к длительной работе.
- Номинальные 80 об/мин при редукции 22:1: Пиковая скорость — 130 об/мин, скорость холостого хода — 141 об/мин (±10 %); оба значения следует отличать от номинального.
- Диаметр 100 мм, масса 1 197 г: Осевой размер — 61,7 мм (±0,5) с полым отверстием 7,5 мм: это самые крупные габариты в семействе.
- Номинальная мощность 370 Вт: Люфт — 11,4 угл. мин, момент инерции ротора двигателя — 60,6 кг·мм² для исходных данных моделирования.
- Номинал 11 А, пик 55 А при 48 В: Сопротивление 0,179 Ом, индуктивность 0,244 мГн, постоянная противо-ЭДС 10,8 В/тыс. об/мин и четырнадцать пар полюсов задают электрические характеристики.
- Два энкодера, CAN FD или EtherCAT: Разрешение — 17 бит и 19 бит; в этой модели они обозначены как внутреннее и внешнее кольцо, поэтому сверьте их назначение с чертежом.
- Полая прокладка кабелей и крепление зажимом: Для семейства доступны чертежи оборудования и исходный код драйверов, а размер полого канала у этого модуля свой.
Эта модель предлагается по индивидуальному коммерческому предложению. Конфигурация, аксессуары, объём интеграции и график поставки влияют на итоговую сумму, поэтому цена согласовывается для каждого проекта, а не публикуется.
Покупка через Robotix Market
Товар приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с гарантией производителя. Техническая поддержка координируется с собственной сервисной сетью производителя. Объём внедрения, конфигурация и ответственность за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на вашей площадке.
Характеристики
Характеристики
| Бренд | RoboParty |
|---|---|
| Производитель | RoboParty |
| Модель | ROMOMO 10062 |
| Тип продукта | Суставной модуль робота (интегрированный актуатор) |
| Номинальный крутящий момент | 44 Н·м ±5 % |
| Пиковый крутящий момент | 160 Н·м (кратковременно) |
| Номинальная скорость | 80 об/мин |
| Пиковая скорость | 130 об/мин |
| Скорость холостого хода | 141 об/мин ±10 % |
| Передаточное отношение | 22:1 |
| Номинальная мощность | 370 Вт ±5 % |
| Люфт | 11,4 угл. мин |
| Масса | 1 197 г — измеренная масса прототипа (предел по спецификации семейства — менее 1 260 г) |
| Номинальное напряжение | 48 В |
| Номинальный ток | 11 А ±5 % |
| Пиковый ток | 55 А ±10 % |
| Межфазное сопротивление (20 °C) | 0,179 Ом ±5 % |
| Межфазная индуктивность | 0,244 мГн ±10 % |
| Постоянная противо-ЭДС | 10,8 В/тыс. об/мин |
| Число пар полюсов | 14 |
| Постоянная момента | 0,163 Н·м/А (база отсчёта уточняется в коммерческом предложении) |
| Интерфейс связи | CAN FD / EtherCAT |
| Обратная связь | Два энкодера: 17 бит — внутреннее кольцо / 19 бит — внешнее кольцо |
| Наружный диаметр | 100 мм |
| Осевой размер | 61,7 мм ±0,5 |
| Диаметр полого вала | 7,5 мм |
| Момент инерции ротора двигателя | 60,6 кг·мм² |
| Класс изоляции | F (155 °C) — класс изоляции, а не рабочая температура |
| Конструкция | Двухступенчатый планетарный редуктор, внутренний ротор |
| Степень защиты | Подтверждается в коммерческом предложении |
| Температура окружающей среды при работе | Подтверждается в коммерческом предложении |
| Схема крепления | Подтверждается в коммерческом предложении |
| Цена | Только по коммерческому предложению |
Отрасли
Часто задаваемые вопросы
Это самый крупный интегрированный суставной модуль семейства ROMOMO от RoboParty: номинальный момент 44 Н·м с допуском 5 %, пиковый 160 Н·м, номинальная скорость 80 об/мин и редукция 22:1.
Нет. RoboParty определяет пиковые параметры как кратковременные режимы, поэтому длительная работа рассчитывается по номинальному моменту 44 Н·м. Кроме того, 160 Н·м относятся именно к этому модулю, а не к каждому суставу робота, собранного на базе этого семейства.
Это самый тяжёлый модуль: номинал 44 Н·м против 14 Н·м у 8462 и 10 Н·м у 6562, наружный диаметр 100 мм против 65 мм у 6562 и 1 197 г против 779,4 г и 533,1 г. Номинальный ток у него 11 А, тогда как 6562 потребляет 2 А.
Два энкодера на 17 бит и 19 бит с интерфейсом CAN FD или EtherCAT. В этой модели два кольца обозначены как внутреннее и внешнее, поэтому сверьте их назначение с чертежом, прежде чем трактовать интерфейс точнее.
Сначала уточните базу. Для этого модуля она составляет 0,163 Н·м/А, а для меньшего 6562 — 2,37 Н·м/А, поэтому точка отсчёта и методика измерения каждого значения уточняются в коммерческом предложении, прежде чем любое из них используется в модели двигателя.
Модуль поставляется по индивидуальному коммерческому предложению: точная модель, интерфейс управления, комплектная проводка, редакция документации и предполагаемый режим работы согласуются для каждого проекта.
Недавно просмотренные
Вы ещё не просматривали ни одного товара.