- 30 kg terhelhetőség az egész kézzel Egy ujj legfeljebb 8 kg-ot, az egész kéz legfeljebb 30 kg-ot tart meg, 50 N-os ötujjas fogóerővel.
- 10 szabadságfok hat motorral Hat precíziós mikromotor hajtja a hüvelykujj hajlítását és távolítását, valamint az egyes ujjak hajlítását, és minden ujj egy-egy passzív ízülettel egészül ki.
- Három kivitel A Basic RS-485-öt és CAN-t használ 9,5–28 V-ról, a Touch ujjhegyes tapintásérzékelőket kap, az Advanced pedig RS-485-öt, CAN FD-t és EtherCAT-et kínál 12–78 V-ról.
- Ujjhegyes érzékelés a Touch változaton Érzékelői a normál irányú nyomást, a nyíróerőt, az erő irányát és 1 cm-ig a közelséget mérik, 0,1 N-tól a konfigurálható 25 N-ig, legalább 50 Hz-en.
- 300 000 ujjciklusra minősítve A BrainCo 300 000 nyitási-zárási ciklusra minősíti az ujjak élettartamát, repülőgépipari alumíniumötvözetből és élelmiszeripari minőségű műanyagból készült vázon.
- SDK, ROS- és MuJoCo-modellek A BrainCo Python és C/C++ SDK-ja, Windowsra és Ubuntura készült asztali alkalmazása, ROS URDF-modellje és MuJoCo-modellje segíti a fejlesztést és a szimulációt.

Leírás
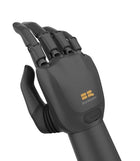
A BrainCo Revo 1 a BrainCo első generációs bionikus ügyes robotkeze: bal vagy jobb oldalra készülő ötujjas kéz, amely a vállalat protéziskéz-fejlesztéséből nőtt ki. Hat precíziós mikromotor ad neki 10 szabadságfokot, tömege 545 g, hossza a tenyértőtől a középső ujj hegyéig 183 mm, a tenyér szélessége 86 mm.
Erőssége a terhelhetőség: 50 N öt ujjon, egyetlen ujjon legfeljebb 8 kg, az egész kézzel 30 kg, a hüvelykujj és a mutatóujj 113 mm-re nyílik szét egymástól, a vezérlési pontosság pedig 0,1 mm. A három markolóerő-fokozat, a pozíció- és sebességszabályozás, valamint az elakadás után újrafogó turbó mód segít megtartani a puha vagy elmozduló tárgyakat, a BrainCo pedig az ujjakat 300 000 nyitási-zárási ciklusra minősíti. Ezért strapabíró kéz kutatólaborokba, oktatórobotokhoz és ember–gép interfész projektekhez, ahol a terhelhetőség fontosabb a lehető legkisebb tömegnél.
A BrainCo a Revo 1-et három változatban gyártja. A Basic RS-485-ön a nyílt Modbus-RTU protokollal vagy CAN-en csatlakozik, 9,5–28 V-ról, 30 N-os egyujjas csippentőerővel. A Touch minden ujjhegyébe érzékelő kerül, amely a normál irányú nyomást, a nyíróerőt, az erő irányát és 1 cm-ig a közelséget méri, 0,1 N-tól a konfigurálható 25 N-ig, a méréshatár 5 %-ának megfelelő pontossággal. Az Advanced RS-485-öt, CAN FD-t és EtherCAT-et kínál 12–78 V-ról. A változatot, a kéz oldalát és az interfészt az árajánlatban rögzítjük.
Az újabb Revo 2 Basic és Revo 2 Touch 11 szabadságfokot sűrít 383 g-ba, és 20 kg-ot bír el; a Revo 1 nehezebb, viszont nagyobb terhet bír. A BrainCo Python és C/C++ SDK-ja, egy Windowsra és Ubuntura készült asztali alkalmazás, egy ROS URDF-modell és egy MuJoCo-modell segíti az integrációt és a szimulációt. Hasonlítsa össze mindkét generációt többi ügyes robotkezünkkel.
Fő képességek
- 30 kg terhelhetőség az egész kézzel: Egy ujj legfeljebb 8 kg-ot, az egész kéz legfeljebb 30 kg-ot tart meg, 50 N-os ötujjas fogóerővel.
- 10 szabadságfok hat motorral: Hat precíziós mikromotor hajtja a hüvelykujj hajlítását és távolítását, valamint az egyes ujjak hajlítását, és minden ujj egy-egy passzív ízülettel egészül ki.
- Három kivitel: A Basic RS-485-öt és CAN-t használ 9,5–28 V-ról, a Touch ujjhegyes tapintásérzékelőket kap, az Advanced pedig RS-485-öt, CAN FD-t és EtherCAT-et kínál 12–78 V-ról.
- Ujjhegyes érzékelés a Touch változaton: Érzékelői a normál irányú nyomást, a nyíróerőt, az erő irányát és 1 cm-ig a közelséget mérik, 0,1 N-tól a konfigurálható 25 N-ig, legalább 50 Hz-en.
- 300 000 ujjciklusra minősítve: A BrainCo 300 000 nyitási-zárási ciklusra minősíti az ujjak élettartamát, repülőgépipari alumíniumötvözetből és élelmiszeripari minőségű műanyagból készült vázon.
- SDK, ROS- és MuJoCo-modellek: A BrainCo Python és C/C++ SDK-ja, Windowsra és Ubuntura készült asztali alkalmazása, ROS URDF-modellje és MuJoCo-modellje segíti a fejlesztést és a szimulációt.
Ezt a modellt árajánlat alapján kínáljuk. A konfiguráció, a tartozékok, az integráció terjedelme és a szállítási ütemezés mind befolyásolja a végösszeget, ezért az árat projektenként erősítjük meg, és nem tesszük közzé.
Vásárlás a Robotix Marketen keresztül
A terméket újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Hivatalos termékvideók
Jellemzők
Műszaki adatok
| Márka | BrainCo |
|---|---|
| Modell | Revo 1 |
| Változatok | Basic (MRL1/MRR1), Touch (MTL1/MTR1), Advanced (MEL2/MER2) |
| Kéz oldala | Bal vagy jobb, az árajánlatban rögzítjük |
| Ujjak száma | 5 |
| Szabadságfokok | 10 (6 aktív, 4 passzív) |
| Hajtóelemek | 6 precíziós mikromotor |
| Mozgástartomány | A hüvelykujj hajlítása 0–55°, abdukciója/addukciója 0–90°, a többi ujj hajlítása ujjanként 0–70° |
| Tömeg | 545 g |
| Kézhossz (a tenyértőtől a középső ujj hegyéig) | 183 mm |
| Legnagyobb tenyérszélesség | 86 mm |
| A hüvelykujj hossza (a hegyétől a tenyértőig) | 100 mm |
| Csukló | 48 mm átmérő, 24 mm magasság |
| Legnagyobb nyitás (mutatóujj és hüvelykujj között) | 113 mm |
| Ötujjas markolóerő | 50 N |
| Egyujjas csippentőerő | 30 N (Basic és Touch), 20 N (Advanced) |
| Egy ujj terhelhetősége | 8 kg |
| Az egész kéz terhelhetősége | 30 kg |
| Vezérlési pontosság | 0,1 mm |
| Ujjnyitási/-zárási idő | 0,85 s (Basic és Touch), 0,95 s (Advanced) |
| Az ujjak élettartama | 300 000 nyitási-zárási ciklus |
| Érzékelők | Pozíció- és áramérzékelők |
| Tapintásérzékelés (Touch) | Ujjhegyérzékelők a normál irányú nyomáshoz, a nyíróerőhöz, az erő irányához és a közelséghez |
| Tapintási tartomány (Touch) | 0–25 N (konfigurálható), legkisebb érzékelt erő 0,1 N, pontosság a méréshatár 5 %-a, túlterhelési küszöb ≥ 50 N |
| Közelségérzékelési tartomány (Touch) | 0–1 cm |
| Tapintási adatátviteli frekvencia (Touch) | ≥ 50 Hz |
| Kommunikációs interfészek | Basic és Touch: RS-485 (Modbus-RTU) és CAN; Advanced: RS-485, CAN FD és EtherCAT |
| Tápfeszültség | 9,5–28 V (Basic és Touch), 12–78 V (Advanced) |
| Legnagyobb áramfelvétel | 3 A (Basic és Touch), 5 A 24 V-on (Advanced) |
| Szabályozás | Pozíció- és sebességszabályozás, három markolóerő-fokozat, turbó újrafogási mód |
| Védelmi funkciók | Elakadásvédelem, rázkódás- és leejtésvédelem |
| Alapértelmezett eszközazonosító | 1, 1–254 között állítható |
| SDK és eszközök | Python és C/C++ SDK; asztali alkalmazás Windowsra és Ubuntura |
| Szimulációs modellek | ROS URDF és MuJoCo |
| Anyagok | Repülőgépipari alumíniumötvözet és élelmiszeripari minőségű műanyag |
| Üzemi hőmérséklet | −10 és 40 °C között |
| Robotra szerelés | Az árajánlatban erősítjük meg |
Iparágak
Gyakran ismételt kérdések
Árajánlat alapján kínáljuk — a változatot, a kéz oldalát, a mennyiséget és a szállítást projektenként erősítjük meg.
Tíz, hat motorral. A hüvelykujj hajlítása (0–55°) és távolítása/közelítése (0–90°) hajtott; a többi négy ujj mindegyikének egy hajtott hajlítóízülete (0–70°) és egy passzív ízülete van.
A Basic RS-485-öt és CAN-t használ 9,5–28 V-ról. A Touch a Basic ujjhegyes tapintásérzékelőkkel. Az Advanced CAN FD-t és EtherCAT-et is kínál, 12–78 V-ról üzemel, és ujjanként 30 N helyett 20 N erővel csippent.
Az egész kézzel legfeljebb 30 kg-ot, egyetlen ujjal 8 kg-ot, 50 N-os ötujjas fogóerővel. A kéz tömege 545 g.
A Revo 2 a könnyebb utód: 383 g, 11 szabadságfok és 20 kg terhelhetőség, szemben a Revo 1 545 g-os tömegével, 10 szabadságfokával és 30 kg-os terhelhetőségével.
A Basic és a Touch RS-485-ön Modbus-RTU-val és CAN-en, az Advanced RS-485-ön, CAN FD-n és EtherCAT-en csatlakozik, mindegyik a BrainCo Python és C/C++ SDK-jával. A BrainCo bal és jobb kezet is gyárt; az oldalt az árajánlatban rögzítjük.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.