- Visuotaktile Fingerkuppen Kamerabasierte taktile Sensoren in den Fingerkuppen verfolgen 2.000 Marker und erkennen Oberflächenverformungen ab 130 µm an der Kontaktstelle.
- Taktile Handfläche mit 336 Taxeln Ein piezoresistives Handflächen-Array misst 0–20 N mit 0,01 N Auflösung, sodass Druck über die Handfläche und Kontaktform an den Fingerkuppen gemeinsam ankommen.
- 21 Gelenke mit Direktantrieb Jedes Gelenk hat einen eigenen rücktreibbaren Motor, fünf im Daumen und vier in jedem Finger, ohne gekoppelte oder passive Gelenke.
- 100 N Griffkraft, 20 kg Traglast BrainCo gibt die aktive Griffkraft mit 100 N oder mehr und den Pinzettengriff an den Fingerkuppen mit 25 N oder mehr an, mit 5 kg an den vier Fingern allein.
- 33 Grifftypen, 10–150 mm BrainCo meldet die Höchstpunktzahl im Kapandji-Test und alle 33 Grifftypen nach Feix, und die Gelenke öffnen oder schließen in 0,33 s bei 0,1° Wiederholgenauigkeit.
- EtherCAT, CAN FD und RS-485 mit 500 Hz Die Hand arbeitet mit 16–85 V, nimmt bei 24 V bis zu 10 A auf und unterstützt Positionsregelung, MIT-Kraft-Positions-Regelung, Admittanzregelung und Nullmoment-Regelung.
- RGB-Kamera inklusive Die Version für den H2 wird mit einer RGB-Kamera geliefert; deren Modell und Montage werden mit dem Angebot bestätigt.

Beschreibung
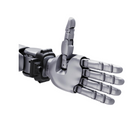
Die BrainCo Revo 3 U21VT ist die visuotaktile Version der geschickten Roboterhand Revo 3 von BrainCo mit 21 Freiheitsgraden, hier für den Humanoiden Unitree H2 geliefert, als eine Hand, links oder rechts, mit einer RGB-Kamera. Ihre Fingerkuppen tragen kamerabasierte taktile Sensoren, die 2.000 Marker verfolgen und Verformungen ab 130 µm erkennen, und ein piezoresistives Array mit 336 Taxeln bedeckt die Handfläche und misst 0–20 N mit 0,01 N Auflösung.
Sie ist für die visuotaktile Manipulationsforschung am H2 gebaut: Policies, die neben der Kraft eines Kontakts auch seine Form nutzen, frühe Rutscherkennung an glatten Gegenständen, der Umgang mit weichen oder verformbaren Gegenständen sowie Demonstrationen, die Tastdaten, Gelenkdaten und Bilder gemeinsam aufzeichnen. Unter den Revo-3-Händen für den H2 ist sie diejenige mit Sensorik direkt in den Fingerkuppen.
Unter den Sensoren steckt dieselbe Hand wie im übrigen Revo-3-Programm: 21 Gelenke, jedes mit einem eigenen rücktreibbaren Direktantriebsmotor, fünf im Daumen und vier in jedem Finger. BrainCo gibt die Griffkraft mit 100 N oder mehr an, den Pinzettengriff an den Fingerkuppen mit 25 N oder mehr und die Traglast mit 20 kg für die Hand und 5 kg an den vier Fingern; die Gelenke öffnen oder schließen in 0,33 s, wiederholen auf 0,1° genau und schließen sich um Gegenstände von 10 bis 150 mm Durchmesser. Sie wird über EtherCAT, CAN FD oder RS-485 mit 500 Hz an 16–85 V angeschlossen und unterstützt Positionsregelung, MIT-Kraft-Positions-Regelung, Admittanzregelung und Nullmoment-Regelung.
Die Revo 3 U21T für den H2 ersetzt die visuelle Sensorik der Fingerkuppen durch ein größeres Handflächen-Array mit 451 Taxeln. Für andere Roboter als den H2 ist die Revo 3-21 V-Touch von BrainCo die visuotaktile Revo 3, die einzeln verkauft wird, und unsere Seite geschickte Roboterhände vergleicht alle Hersteller in unserem Sortiment.
Wichtigste Fähigkeiten
- Visuotaktile Fingerkuppen: Kamerabasierte taktile Sensoren in den Fingerkuppen verfolgen 2.000 Marker und erkennen Oberflächenverformungen ab 130 µm an der Kontaktstelle.
- Taktile Handfläche mit 336 Taxeln: Ein piezoresistives Handflächen-Array misst 0–20 N mit 0,01 N Auflösung, sodass Druck über die Handfläche und Kontaktform an den Fingerkuppen gemeinsam ankommen.
- 21 Gelenke mit Direktantrieb: Jedes Gelenk hat einen eigenen rücktreibbaren Motor, fünf im Daumen und vier in jedem Finger, ohne gekoppelte oder passive Gelenke.
- 100 N Griffkraft, 20 kg Traglast: BrainCo gibt die aktive Griffkraft mit 100 N oder mehr und den Pinzettengriff an den Fingerkuppen mit 25 N oder mehr an, mit 5 kg an den vier Fingern allein.
- 33 Grifftypen, 10–150 mm: BrainCo meldet die Höchstpunktzahl im Kapandji-Test und alle 33 Grifftypen nach Feix, und die Gelenke öffnen oder schließen in 0,33 s bei 0,1° Wiederholgenauigkeit.
- EtherCAT, CAN FD und RS-485 mit 500 Hz: Die Hand arbeitet mit 16–85 V, nimmt bei 24 V bis zu 10 A auf und unterstützt Positionsregelung, MIT-Kraft-Positions-Regelung, Admittanzregelung und Nullmoment-Regelung.
- RGB-Kamera inklusive: Die Version für den H2 wird mit einer RGB-Kamera geliefert; deren Modell und Montage werden mit dem Angebot bestätigt.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | BrainCo |
|---|---|
| Modell | Revo 3 U21VT (visuotaktil) |
| Kompatibler Roboter | Unitree H2 |
| Handseite | Links oder rechts, eine Hand pro Gerät, mit der Bestellung gewählt |
| Finger | 5 |
| Freiheitsgrade | 21, alle aktiv, ein Motor pro Gelenk |
| Gelenkanordnung | Daumen 5 (CMC-Abduktion, CMC-Rotation, CMC-Beugung, MCP, IP); Zeige-, Mittel-, Ring- und kleiner Finger je 4 (Abduktion, MCP, PIP, DIP) |
| Antrieb | Rücktreibbare Gelenke mit Direktantrieb |
| Bewegungsbereiche der Daumengelenke | CMC-Abduktion 0–110°, CMC-Rotation 0–105°, CMC-Beugung 0–75°, MCP −10° bis 90°, IP −20° bis 90° |
| Bewegungsbereiche der Fingergelenke | MCP −5° bis 90°, PIP −10° bis 90°, DIP −20° bis 90°; Abduktion Zeigefinger −10° bis 30°, Mittelfinger −20° bis 25°, Ringfinger −25° bis 20°, kleiner Finger −30° bis 10° |
| Abmessungen der Hand | 216 × 108 × 50 mm |
| Maximale aktive Griffkraft | ≥ 100 N |
| Maximale Pinzettengriffkraft an den Fingerkuppen | ≥ 25 N |
| Gesamttraglast der Hand | 20 kg |
| Traglast der vier Finger | 5 kg |
| Wiederholgenauigkeit | 0,1° |
| Öffnungs-/Schließzeit der Gelenke | 0,33 s |
| Greifdurchmesser | 10–150 mm |
| Geschicklichkeit | Höchstpunktzahl im Kapandji-Test; 33 Grifftypen der Feix-Taxonomie |
| Taktile Sensorik | Piezoresistives Handflächen-Array plus visuotaktile Fingerkuppen |
| Taxel der Handfläche | 336 |
| Visuotaktile Marker in den Fingerkuppen | 2.000 |
| Minimal erkennbare Verformung | 130 µm |
| Taktiler Kraftbereich | 0–20 N |
| Taktile Auflösung | 0,01 N |
| Sensoren auf der Hauptplatine | IMU und Temperatursensor |
| Kommunikationsschnittstellen | EtherCAT, CAN FD, RS-485 |
| Kommunikationsfrequenz | 500 Hz |
| Versorgungsspannung | 16–85 V |
| Maximaler Strom | 10 A bei 24 V |
| Regelungsmodi | Position, MIT-Kraft-Position, Admittanz und Nullmoment |
| Software | SDKs für Python und C/C++, ROS; Simulationsunterstützung für Isaac Lab, MuJoCo, ManiSkill und NVIDIA Omniverse |
| Kamera | RGB-Kamera enthalten; Modell und Montage werden mit dem Angebot bestätigt |
| Gewicht | Wird mit dem Angebot bestätigt |
| Montage und Verkabelung an Ihrem H2 | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Die visuotaktile Roboterhand BrainCo Revo 3 U21VT für Unitree H2 kostet in Ihrem Markt €41.900.
Jede Fingerkuppe nutzt einen kamerabasierten taktilen Sensor: Zusammen verfolgen sie 2.000 Marker und erkennen Verformungen ab 130 µm, sodass die Steuerung sieht, wie sich die Kontaktfläche verformt. Die U21VT kombiniert dies mit einem piezoresistiven Handflächen-Array mit 336 Taxeln, das 0–20 N mit 0,01 N Auflösung misst.
Die U21T hat ein Array mit 451 Taxeln über die gesamte Handfläche und keine visuelle Sensorik in den Fingerkuppen. Die U21VT hat die visuotaktilen Fingerkuppen plus ein Handflächen-Array mit 336 Taxeln; Gelenke, Griffkraft und Schnittstellen sind identisch.
21, alle aktiv angetrieben: fünf im Daumen und je vier im Zeige-, Mittel-, Ring- und kleinen Finger, jedes mit einem eigenen rücktreibbaren Direktantriebsmotor.
BrainCo gibt die aktive Griffkraft mit 100 N oder mehr und den Pinzettengriff an den Fingerkuppen mit 25 N oder mehr an; die Hand trägt insgesamt 20 kg und 5 kg an den vier Fingern, bei Gegenständen von 10 mm bis 150 mm Durchmesser.
Über EtherCAT, CAN FD oder RS-485 mit 500 Hz an einer Versorgung mit 16–85 V, mit SDKs für Python und C/C++ und ROS-Unterstützung. Jedes Gerät ist eine Hand, links oder rechts, mit einer RGB-Kamera; Montage und Verkabelung für Ihren H2 werden mit dem Angebot bestätigt.
BrainCo Revo 3 U21VT visuotaktile Roboterhand für Unitree H2
- Regulärer Preis
- €41.900,00
- Verkaufspreis
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.