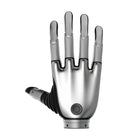
- 11 درجة حرية بستة محركات للإبهام انثناء وتبعيد مدفوعان، ولكل إصبع مفصل انثناء مدفوع مقترن بآخر سلبي، ويتكرر كل موضع بدقة 0.1°.
- 20 كجم من يد تزن 383 غرامًا تتيح قوة قبض للأصابع الخمسة لا تقل عن 50 نيوتن وقرص بقوة 15 نيوتن لليد اليمنى التي تزن 383 غرامًا حمل 20 كجم على الأقل.
- موصل واحد وبروتوكولان يختار مفتاح DIP أسفل غطاء المعصم بين Modbus-RTU عبر RS-485 وCAN FD، ويبلغ كلاهما 500 هرتز.
- استهلاك منخفض للطاقة يعمل Basic بجهد 12–28 فولت، ويستهلك عند 24 فولت 65 مللي أمبير في السكون و4.6 أمبير في الذروة، وهي أدنى القيم في سلسلة Revo 2.
- حماية مدمجة تحمي المحركاتِ وظائفُ الحماية من التيار الزائد وتوقف المحرك تحت الحمل وارتفاع الحرارة والتصادم، ويُظهر ضوء على ظهر اليد حالات التشغيل وانخفاض الجهد والتحديث اللاسلكي (OTA) والأعطال.
- SDK مفتوحة ونماذج محاكاة تأتي حزم SDK بلغتي Python وC/C++ لأنظمة Linux وWindows وROS مع نماذج URDF وMuJoCo لليد.


الوصف
BrainCo Revo 2 Basic اليمنى (XRR) هي اليد الروبوتية البيونية البارعة اليمنى التي تفتتح سلسلة Revo 2 من BrainCo. تزن 383 غرامًا، وهو وزن تشبّهه BrainCo بزجاجة ماء، ويبلغ طولها 160 مم من قاعدة الكف إلى طرف الإصبع الأوسط، وتحرّك خمسة أصابع بـ 11 درجة حرية عبر ستة محركات عديمة النواة.
اختر Basic حين تكون وحدة التحكم لديك تعمل أصلًا عبر RS-485 أو CAN ويكون العمل قبضًا لا استشعارًا: الالتقاط والوضع، والتشغيل عن بُعد، وروبوتات العرض، ودورات تعليم المناولة. يختار مفتاح DIP أسفل غطاء المعصم بين Modbus-RTU عبر RS-485 وCAN FD، بتردد يصل إلى 500 هرتز لكل منهما؛ وجهد التغذية 12–28 فولت، وعند 24 فولت تستهلك اليد 65 مللي أمبير في السكون و350 مللي أمبير في المتوسط أثناء الانثناء دون حمل. والتحكم في الموضع والسرعة والتيار والتحكم المتتالي والامتثالي كلها مدمجة، ويعيد نمط التوربو قبض الأغراض الطرية أو المتحركة كل 500 مللي ثانية بعد توقف المحرك تحت الحمل.
تنغلق الأصابع بقوة لا تقل عن 50 نيوتن، وتقرص بقوة 15 نيوتن، وتحمل 20 كجم على الأقل، وتنفتح 100 مم بين الإبهام والسبابة، وتُتم الانثناء أو البسط في 0.65 ث أو أقل. والطرازات الأعلى في السلسلة تحتفظ بالعتاد نفسه: إذ تضيف اليد اليمنى Revo 2 Pro (XER) واجهة EtherCAT بتردد يصل إلى 1 كيلوهرتز ومدخل 12–64 فولت، فيما تستشعر اليد اليمنى Revo 2 Touch (XTR) كذلك بأطراف أصابعها الخمسة كلها.
تستجيب XRR عند إخراجها من العبوة لمعرّف الجهاز 127، بينما تستجيب اليد اليسرى Revo 2 Basic (XRL) للمعرّف 126، فتعمل يدا الروبوت الشبيه بالبشر على ناقل واحد. وتأتي كل يد مع كابل RS-485/CAN FD، وتدعمها على Linux وWindows وROS حزم SDK من BrainCo بلغتي Python وC/C++ ونماذج URDF وMuJoCo وتحديثات لاسلكية للبرنامج الثابت. وقارنها ببقية أيادينا الروبوتية البارعة.
أبرز القدرات
- 11 درجة حرية بستة محركات: للإبهام انثناء وتبعيد مدفوعان، ولكل إصبع مفصل انثناء مدفوع مقترن بآخر سلبي، ويتكرر كل موضع بدقة 0.1°.
- 20 كجم من يد تزن 383 غرامًا: تتيح قوة قبض للأصابع الخمسة لا تقل عن 50 نيوتن وقرص بقوة 15 نيوتن لليد اليمنى التي تزن 383 غرامًا حمل 20 كجم على الأقل.
- موصل واحد وبروتوكولان: يختار مفتاح DIP أسفل غطاء المعصم بين Modbus-RTU عبر RS-485 وCAN FD، ويبلغ كلاهما 500 هرتز.
- استهلاك منخفض للطاقة: يعمل Basic بجهد 12–28 فولت، ويستهلك عند 24 فولت 65 مللي أمبير في السكون و4.6 أمبير في الذروة، وهي أدنى القيم في سلسلة Revo 2.
- حماية مدمجة: تحمي المحركاتِ وظائفُ الحماية من التيار الزائد وتوقف المحرك تحت الحمل وارتفاع الحرارة والتصادم، ويُظهر ضوء على ظهر اليد حالات التشغيل وانخفاض الجهد والتحديث اللاسلكي (OTA) والأعطال.
- SDK مفتوحة ونماذج محاكاة: تأتي حزم SDK بلغتي Python وC/C++ لأنظمة Linux وWindows وROS مع نماذج URDF وMuJoCo لليد.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ومسؤوليات التجهيز للتشغيل ضمن عرض السعر، ولا يشمل سعر المنتج التركيب في موقعك.
الميزات
المواصفات
| العلامة التجارية | BrainCo |
|---|---|
| الطراز | Revo 2 Basic |
| رمز الإصدار | XRR (اليد اليمنى)؛ واليد اليسرى XRL |
| جهة اليد | يمنى |
| عدد الأصابع | 5 |
| درجات الحرية | 11 (6 نشطة و5 سلبية) |
| المحركات | 6 محركات عديمة النواة، ومُرمِّزات مغناطيسية، ووحدة تحكم مدمجة واحدة |
| المفاصل النشطة | انثناء الإبهام، وتبعيد/تقريب الإبهام، وانثناء السبابة والوسطى والبنصر والخنصر |
| نطاق الحركة | انثناء الإبهام 0–59°، وتبعيد/تقريب الإبهام 0–90°، وكل إصبع 0–81° |
| الوزن | 383 غرامًا (دون المعصم) |
| طول اليد (من قاعدة الكف إلى طرف الإصبع الأوسط) | 160 مم |
| أقصى عرض للكف | 78.5 مم |
| طول الإبهام | 92 مم |
| المعصم | قطر 38 مم، وارتفاع 13.5 مم |
| أقصى انفتاح (من الإبهام إلى السبابة) | 100 مم |
| قوة قبض الأصابع الخمسة | ≥ 50 نيوتن |
| قوة القرص | ≥ 15 نيوتن |
| أقصى حمولة | ≥ 20 كجم |
| دقة تكرار التحكم | 0.1° |
| زمن الانثناء/البسط | ≤ 0.65 ث |
| ضوضاء التشغيل | ≤ 50 ديسيبل على بعد 50 سم |
| الاستشعار اللمسي | لا يوجد (موجود في Revo 2 Touch) |
| واجهات الاتصال | RS-485 (Modbus-RTU) أو CAN FD، يُختار بمفتاح DIP أسفل غطاء المعصم |
| تردد الاتصال | حتى 500 هرتز |
| موصل الواجهة | BM05B-PASS-TFT، أسفل المعصم |
| جهد التغذية | 12–28 فولت |
| التيار عند 24 فولت | 65 مللي أمبير في السكون، و350 مللي أمبير في المتوسط دون حمل، و4.6 أمبير كحد أقصى |
| أنماط التحكم | التحكم في الموضع والسرعة والتيار؛ والتحكم المتتالي والتحكم الامتثالي |
| التثبيت على المعصم | 4 براغي M3 (شفة معصم Basic) |
| معرّف الجهاز الافتراضي | 127 (تستخدم اليد اليسرى 126)، قابل للضبط من 1 إلى 254 |
| الحماية | حماية من التيار الزائد وتوقف المحرك تحت الحمل وارتفاع الحرارة والتصادم |
| حزمة SDK | Python وC/C++ لأنظمة Linux وWindows وROS |
| نماذج المحاكاة | URDF (ROS 1 وROS 2) وMuJoCo |
| تحديثات البرنامج الثابت | لاسلكيًا (OTA) |
| المواد | سبيكة ألمنيوم بمواصفات الطيران والفضاء وبلاستيك صالح لملامسة الغذاء |
| بيئة التشغيل | من −10 إلى 40 °م، ورطوبة نسبية حتى 90 % |
| الألوان القياسية | Space Gray (الرمادي الفضائي)، Silver (الفضي) |
| محتويات العبوة | اليد وكابل اتصال RS-485/CAN FD واحد |
| التثبيت على الروبوت | يُؤكَّد ضمن عرض السعر |
الصناعات
الأسئلة الشائعة
يبلغ سعر اليد البيونية اليمنى BrainCo Revo 2 Basic (XRR) في سوقك €3.120.
تشترك الثلاثة في اليد نفسها بوزن 383 غرامًا و11 درجة حرية وقوة قبض لا تقل عن 50 نيوتن وحمولة 20 كجم. يعمل Basic عبر RS-485 أو CAN FD بجهد 12–28 فولت، ويضيف Pro واجهة EtherCAT ومدخل 12–64 فولت، ويضيف Touch إلى Pro مستشعرات لمس في أطراف الأصابع.
تحرّك ستة محركات ستة مفاصل: انثناء الإبهام (0–59°)، وتبعيد/تقريب الإبهام (0–90°)، وانثناء كل إصبع (0–81°). وتتبعها خمسة مفاصل سلبية، ليبلغ المجموع 11 درجة حرية.
50 نيوتن على الأقل عبر الأصابع الخمسة، و15 نيوتن في القرص، وحمولة 20 كجم، من يد تزن 383 غرامًا.
RS-485 مع Modbus-RTU أو CAN FD، يُختار أيهما بمفتاح DIP، بتردد يصل إلى 500 هرتز وبجهد 12–28 فولت. وتعمل حزم SDK من BrainCo بلغتي Python وC/C++ على Linux وWindows وROS، ويُؤكَّد تثبيتها على روبوتك ضمن عرض السعر.
XRR هي اليد اليمنى. واليد اليسرى المطابقة من Revo 2 Basic هي XRL؛ وبفضل المعرّفين الافتراضيين 127 و126 يمكن مخاطبة كل منهما على حدة على ناقل واحد.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.