- Cinque dita, proporzioni umane Un pollice opponibile e dita di dimensioni umane permettono alla mano di impugnare utensili e maniglie pensati per le persone.
- Sei motori, undici articolazioni Falangi collegate trasformano sei motori in undici articolazioni mobili per prese a pinza, a tripode, laterali e di forza.
- Controllo nella mano Driver integrati e controllo PID fanno sì che la mano richieda al polso solo l'alimentazione e un cavo dati.
- Tre modi di collegamento Le interfacce UART, RS485 e CAN con protocolli Modbus-RTU e CAN si adattano a controller di robot, schede embedded e PC.
- Software per la ricerca Supporto ROS e ROS2, SDK C/C++ e Python e lo strumento OHandSetting coprono test e integrazione.
- Pronta per la teleoperazione I programmi di esempio di OYMotion comandano la mano tramite riconoscimento dei gesti da telecamera, un bracciale gForce a segnali muscolari o un guanto sensorizzato.

Descrizione
Una pinza parallela è adatta a scatole e componenti, ma molti compiti sono stati pensati per mani umane: girare una manopola, tenere un utensile, porgere un oggetto a una persona. Le mani robotiche ad alta destrezza Dobot 6-DoF sono mani a cinque dita di dimensioni umane, prodotte da OYMotion, sviluppatore di mani bioniche con sede a Shanghai, e fornite da Dobot con il codice 1200000373 per la sua gamma di IA incarnata. Appartengono alla famiglia ROHand di OYMotion. Sei motori azionano undici articolazioni tramite falangi collegate, ogni dito si chiude con una curvatura naturale e il pollice ha una propria rotazione, così una mano esegue prese a pinza, a tripode, laterali e di forza.
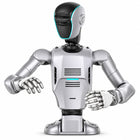
La foto mostra due di queste mani montate su un busto Dobot Atom. Il prodotto comprende solo le mani; il robot non è incluso. Gli umanoidi Dobot Atom usano mani ad alta destrezza a 6 gradi di libertà, due sull'Atom Max e in opzione al posto delle pinze sull'Atom Trainer; la flangia del polso e il cablaggio per la Sua versione di Atom vengono confermati nel preventivo.
Driver dei motori e controllo PID si trovano all'interno della mano, quindi non serve un box di controllo separato: la mano si monta al polso di un robot con l'alimentazione e un solo cavo dati. Si collega tramite UART, RS485 o CAN con i protocolli SerialCtrl, Modbus-RTU o CAN di OYMotion, e OYMotion fornisce supporto ROS e ROS2, SDK C/C++ e Python e lo strumento OHandSetting per Windows e Ubuntu. OYMotion produce diverse versioni ROHand che si differenziano per forza, peso, sensori e interfacce, quindi la versione, il lato della mano (sinistra o destra) e se il codice comprende una mano o una coppia vengono confermati nel preventivo.
Capacità principali
- Cinque dita, proporzioni umane: Un pollice opponibile e dita di dimensioni umane permettono alla mano di impugnare utensili e maniglie pensati per le persone.
- Sei motori, undici articolazioni: Falangi collegate trasformano sei motori in undici articolazioni mobili per prese a pinza, a tripode, laterali e di forza.
- Controllo nella mano: Driver integrati e controllo PID fanno sì che la mano richieda al polso solo l'alimentazione e un cavo dati.
- Tre modi di collegamento: Le interfacce UART, RS485 e CAN con protocolli Modbus-RTU e CAN si adattano a controller di robot, schede embedded e PC.
- Software per la ricerca: Supporto ROS e ROS2, SDK C/C++ e Python e lo strumento OHandSetting coprono test e integrazione.
- Pronta per la teleoperazione: I programmi di esempio di OYMotion comandano la mano tramite riconoscimento dei gesti da telecamera, un bracciale gForce a segnali muscolari o un guanto sensorizzato.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. Il supporto tecnico è coordinato con la rete di assistenza del produttore stesso. Ambito di impiego e configurazione vengono concordati prima della spedizione, e il prezzo del prodotto non comprende l'installazione presso la Sua sede.
Caratteristiche
Specifiche
| Marca | Dobot |
|---|---|
| Produttore | OYMotion (famiglia ROHand) |
| Codice articolo Dobot | 1200000373 |
| Tipo | Mano antropomorfa a cinque dita ad alta destrezza |
| Articolazioni mobili | 11 |
| Gradi di libertà attivi | 6, con 6 motori e driver integrati |
| Controllo motori | Controllo PID integrato nella mano |
| Interfacce fisiche | UART, RS485 o CAN |
| Protocolli | OYMotion SerialCtrl, Modbus-RTU, CAN |
| Software | Supporto ROS/ROS2, SDK C/C++ e Python, strumento OHandSetting per Windows e Ubuntu |
| Forza di presa | Da confermare nel preventivo |
| Peso | Da confermare nel preventivo |
| Sensori tattili | Da confermare nel preventivo |
| Lato della mano e quantità | Da confermare nel preventivo |
| Robot incluso | No (la foto mostra le mani montate su un busto Dobot Atom) |
| Garanzia | 12 mesi |
Settori industriali
Domande frequenti
No. La foto mostra due mani montate su un busto Dobot Atom. Il prodotto comprende solo le mani.
Il lato della mano (sinistra o destra) e la quantità fornita con il codice 1200000373 vengono confermati nel preventivo.
OYMotion, all'interno della sua famiglia ROHand. Dobot la fornisce per la sua gamma di IA incarnata e di umanoidi.
Gli umanoidi Dobot Atom usano mani ad alta destrezza a 6 gradi di libertà. La flangia del polso e il cablaggio per la Sua versione di Atom vengono verificati sulla Sua unità prima dell'ordine.
Si collega tramite UART, RS485 o CAN con protocolli Modbus-RTU o CAN, con supporto ROS/ROS2 e SDK C/C++ e Python.
Le mani robotiche ad alta destrezza Dobot 6-DoF di OYMotion costano €6.050 nel Suo mercato. Per ordini in quantità o per un progetto, ci contatti per un preventivo aziendale.
Mani robotiche ad alta destrezza Dobot 6-DoF di OYMotion
- Prezzo di listino
- €6.050,00
- Prezzo scontato
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.