- EtherCAT per bracci in tempo reale CoE e PDO su EtherCAT offrono una frequenza di controllo fino a 1 kHz, così le dita possono lavorare nello stesso ciclo di un braccio EtherCAT.
- Tre interfacce, una sola mano EtherCAT, CAN FD e RS-485 (Modbus-RTU) hanno ciascuno un connettore sotto il polso; i due bus seriali funzionano fino a 500 Hz.
- Funziona da 12 a 64 V A 24 V assorbe 115 mA da ferma, 390 mA in media flettendo senza carico e 4,65 A al massimo.
- Sei motori, 11 gradi di libertà Flessione (0–59°) e abduzione (0–90°) azionate del pollice, flessione azionata di ogni dito (0–81°) e cinque giunti passivi, con una ripetibilità di 0,1°.
- Presa di almeno 50 N La mano da 383 g afferra con almeno 50 N, pizzica con 15 N e regge almeno 20 kg.
- Pronta per la simulazione Modelli URDF per ROS 1 e ROS 2 e un modello MuJoCo affiancano gli SDK Python e C/C++ di BrainCo.


Descrizione
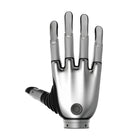
La BrainCo Revo 2 Pro destra (XER) è la mano robotica bionica ad alta destrezza per il lato destro della versione Revo 2 Pro di BrainCo, il gradino sopra la Basic per i robot costruiti attorno a EtherCAT. Le sue cinque dita contano 11 gradi di libertà, sei dei quali azionati da motori coreless, in una mano da 383 g lunga 160 mm e larga 78,5 mm al palmo.
Molti umanoidi e bracci collaborativi gestiscono i propri giunti in EtherCAT, e la XER entra direttamente in quella rete: CoE e PDO fino a 1 kHz, con RS-485 (Modbus-RTU) e CAN FD fino a 500 Hz su connettori separati per configurazioni più semplici. Funziona da 12 a 64 V tramite un connettore XT30 e a 24 V assorbe 115 mA a riposo. Lo stack di controllo è lo stesso in tutta la gamma Revo 2: controllo di posizione, velocità e corrente con controllo in cascata e di cedevolezza, cinque modalità di comando e una modalità turbo che continua a riafferrare un oggetto morbido o instabile dopo uno stallo.
Dal punto di vista meccanico la Pro equivale alle altre versioni Revo 2: presa di almeno 50 N, pinza da 15 N, carico utile di almeno 20 kg, apertura di 100 mm tra pollice e indice, ripetibilità di controllo di 0,1° e 0,65 s o meno per ogni flessione o estensione. La mano destra Revo 2 Basic (XRR) rinuncia a EtherCAT e funziona a 12–28 V; la mano destra Revo 2 Touch (XTR) mantiene le interfacce della Pro e aggiunge un sensore tattile capacitivo in ogni polpastrello.
Di fabbrica la XER usa l'ID dispositivo 127 e la mano sinistra Revo 2 Pro (XEL) il 126, così un robot a due mani le indirizza entrambe su un unico bus. La confezione contiene la mano con i cavi RS-485/CAN FD, EtherCAT e di alimentazione; gli SDK Python e C/C++ di BrainCo funzionano su Linux, Windows e ROS, e il firmware si aggiorna da remoto. Per altre marche e modelli, veda le nostre mani robotiche ad alta destrezza.
Capacità principali
- EtherCAT per bracci in tempo reale: CoE e PDO su EtherCAT offrono una frequenza di controllo fino a 1 kHz, così le dita possono lavorare nello stesso ciclo di un braccio EtherCAT.
- Tre interfacce, una sola mano: EtherCAT, CAN FD e RS-485 (Modbus-RTU) hanno ciascuno un connettore sotto il polso; i due bus seriali funzionano fino a 500 Hz.
- Funziona da 12 a 64 V: A 24 V assorbe 115 mA da ferma, 390 mA in media flettendo senza carico e 4,65 A al massimo.
- Sei motori, 11 gradi di libertà: Flessione (0–59°) e abduzione (0–90°) azionate del pollice, flessione azionata di ogni dito (0–81°) e cinque giunti passivi, con una ripetibilità di 0,1°.
- Presa di almeno 50 N: La mano da 383 g afferra con almeno 50 N, pizzica con 15 N e regge almeno 20 kg.
- Pronta per la simulazione: Modelli URDF per ROS 1 e ROS 2 e un modello MuJoCo affiancano gli SDK Python e C/C++ di BrainCo.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | BrainCo |
|---|---|
| Modello | Revo 2 Pro |
| Codice versione | XER (mano destra); la mano sinistra è la XEL |
| Lato della mano | Destra |
| Dita | 5 |
| Gradi di libertà | 11 (6 attivi, 5 passivi) |
| Motori | 6 motori coreless, encoder magnetici, un controller integrato |
| Giunti attivi | Flessione del pollice, abduzione/adduzione del pollice e flessione di indice, medio, anulare e mignolo |
| Ampiezza di movimento | Flessione del pollice 0–59°, abduzione/adduzione del pollice 0–90°, ogni dito 0–81° |
| Peso | 383 g (senza polso) |
| Lunghezza della mano (dalla base del palmo alla punta del medio) | 160 mm |
| Larghezza massima del palmo | 78,5 mm |
| Lunghezza del pollice | 92 mm |
| Polso | 38 mm di diametro, 13,5 mm di altezza |
| Apertura massima (dal pollice all'indice) | 100 mm |
| Forza di presa a cinque dita | ≥ 50 N |
| Forza di pinza | ≥ 15 N |
| Carico utile massimo | ≥ 20 kg |
| Ripetibilità di controllo | 0,1° |
| Tempo di flessione/estensione | ≤ 0,65 s |
| Rumorosità di funzionamento | ≤ 50 dB a 50 cm |
| Rilevamento tattile | Nessuno (presenti sulla Revo 2 Touch) |
| Interfacce di comunicazione | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE e PDO) |
| Frequenza di comunicazione | Fino a 500 Hz su RS-485 o CAN FD, fino a 1 kHz su EtherCAT |
| Tensione di alimentazione | 12–64 V |
| Corrente a 24 V | 115 mA a riposo, 390 mA in media a vuoto, 4,65 A massimo |
| Connettore di alimentazione | XT30 |
| Modalità di controllo | Controllo di posizione, velocità e corrente; controllo in cascata e controllo di cedevolezza |
| Fissaggio al polso | 4 viti M3 in fori filettati da 3,5 mm (avvitamento non oltre 3 mm) |
| ID dispositivo predefinito | 127 (la mano sinistra usa 126), regolabile da 1 a 254 |
| Protezione | Protezione da sovracorrente, stallo, sovratemperatura e collisioni |
| SDK | Python e C/C++ per Linux, Windows e ROS |
| Modelli di simulazione | URDF (ROS 1 e ROS 2) e MuJoCo |
| Aggiornamenti del firmware | Da remoto (OTA) |
| Materiali | Lega di alluminio di grado aerospaziale e plastica per uso alimentare |
| Ambiente di esercizio | Da −10 a 40 °C, fino al 90 % di umidità relativa |
| Colori standard | Grigio siderale, argento |
| Contenuto della confezione | Mano, cavo di comunicazione RS-485/CAN FD, cavo di comunicazione EtherCAT e cavo di alimentazione |
| Montaggio sul robot | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
La mano bionica destra BrainCo Revo 2 Pro (XER) costa €3.850 nel Suo mercato.
Per EtherCAT: la Pro aggiunge il controllo CoE e PDO fino a 1 kHz a RS-485 e CAN FD della Basic, e amplia l'alimentazione da 12–28 V a 12–64 V. Dimensioni, peso e forza non cambiano.
La Touch è la Pro con sensori tattili: aggiunge in ogni polpastrello un sensore capacitivo che rileva pressione, attrito, direzione della forza e prossimità, oltre a una modalità di controllo adattivo tattile. Interfacce e intervallo di alimentazione sono gli stessi.
383 g. Porta almeno 20 kg, afferra con almeno 50 N sulle cinque dita e pizzica con almeno 15 N.
Gli SDK Python e C/C++ di BrainCo per Linux, Windows e ROS, modelli URDF per ROS 1 e ROS 2 e un modello MuJoCo. Il firmware si aggiorna da remoto.
Sì, è la mano destra. La mano sinistra Revo 2 Pro (XEL) completa la coppia, e i loro ID dispositivo predefiniti (127 la destra, 126 la sinistra) le mantengono distinte su un bus condiviso.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.