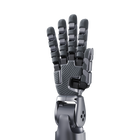
- Detección táctil La Pro añade detección táctil a la mano Dex5-S, de modo que un agarre devuelve información de contacto además de la posición, la velocidad y el par de las articulaciones.
- 22 grados de libertad Cinco en el pulgar, cuatro en cada uno de los dedos índice, medio y anular, y cinco en el meñique, que tiene su propio eje de alabeo.
- Articulaciones reversibles con doble encoder Cada una de las 22 articulaciones tiene su propio motor, puede accionarse en sentido inverso e informa de su posición mediante dos encoders.
- Protección contra impactos en cada articulación Una estructura de protección resguarda los engranajes siempre que el motor de una articulación recibe un golpe externo extremo.
- Tamaño de mano humana con 620 g La mano de aleación de aluminio mide 102 × 187 × 26 mm y sostiene 1 kg de forma continua y 2 kg en pico.
- Control articular a 1000 Hz Mediante Ethernet T1s o USB, cada articulación recibe comandos de modo, posición, velocidad, par, rigidez y amortiguación a 1000 Hz, mientras que RS-485 funciona a 50 Hz.
- Cámara de palma sin cableado adicional En la configuración Gigabit Ethernet, una cámara de palma se conecta directamente a la mano.

Descripción
La Unitree Dex5-S Pro es la versión con detección táctil de la mano robótica hábil Dex5-S de Unitree. El tacto es lo único que la distingue: la Dex5-S estándar no tiene detección táctil, la Pro sí, y en todo lo demás es la misma mano. Elija la Pro cuando su trabajo necesite saber dónde y cuándo entran en contacto los dedos, y no solo dónde están las articulaciones.
Esa información de contacto importa sobre todo en la teleoperación, en experimentos de agarre con objetos frágiles o deformables y en la investigación de IA corporizada, donde las demostraciones grabadas con datos táctiles dan a una política más información de la que aprender que los ángulos articulares por sí solos. El número, la ubicación y el rango de los sensores táctiles, así como la forma en que sus datos llegan a su software, se confirman por escrito con el presupuesto.
Debajo hay una mano a escala 1:1 de la mano humana con 22 grados de libertad: cinco en el pulgar, cuatro en cada uno de los dedos índice, medio y anular, y cinco en el meñique, que incorpora un eje de alabeo. Cada articulación tiene su propio motor reversible con doble encoder y microrreductores de precisión, y una estructura de protección contra impactos resguarda los engranajes de las 22 articulaciones. La mano de aleación de aluminio pesa 620 g, mide 102 × 187 × 26 mm y sostiene 1 kg de forma continua y 2 kg en pico.
Se alimenta con 15–65 V a través de un conector XT30, con hasta 200 W, y se comunica mediante dos puertos Ethernet T1s, RS-485 de alta velocidad o USB a 6 Mbps. Ethernet y USB cierran el lazo de control a 1000 Hz y RS-485 a 50 Hz; cada articulación informa de su modo, posición, velocidad, par, temperatura, tensión y corriente. En la configuración Gigabit Ethernet, una cámara de palma se conecta directamente a la mano. La mano izquierda o derecha, la cámara de palma y el montaje en su brazo o humanoide se confirman en el presupuesto.
Capacidades principales
- Detección táctil: La Pro añade detección táctil a la mano Dex5-S, de modo que un agarre devuelve información de contacto además de la posición, la velocidad y el par de las articulaciones.
- 22 grados de libertad: Cinco en el pulgar, cuatro en cada uno de los dedos índice, medio y anular, y cinco en el meñique, que tiene su propio eje de alabeo.
- Articulaciones reversibles con doble encoder: Cada una de las 22 articulaciones tiene su propio motor, puede accionarse en sentido inverso e informa de su posición mediante dos encoders.
- Protección contra impactos en cada articulación: Una estructura de protección resguarda los engranajes siempre que el motor de una articulación recibe un golpe externo extremo.
- Tamaño de mano humana con 620 g: La mano de aleación de aluminio mide 102 × 187 × 26 mm y sostiene 1 kg de forma continua y 2 kg en pico.
- Control articular a 1000 Hz: Mediante Ethernet T1s o USB, cada articulación recibe comandos de modo, posición, velocidad, par, rigidez y amortiguación a 1000 Hz, mientras que RS-485 funciona a 50 Hz.
- Cámara de palma sin cableado adicional: En la configuración Gigabit Ethernet, una cámara de palma se conecta directamente a la mano.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma por proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Este producto se adquiere nuevo a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye el montaje en sus instalaciones.
Características
Especificaciones
| Marca | Unitree Robotics |
|---|---|
| Modelo | Dex5-S Pro |
| Tipo de producto | Mano robótica hábil con detección táctil |
| Escala | 1:1 respecto a la mano humana |
| Grados de libertad | 22 |
| Grados de libertad del pulgar | 5 |
| Grados de libertad índice / medio / anular | 4 cada uno |
| Grados de libertad del meñique | 5 (incluye un eje de alabeo) |
| Actuación | Las 22 articulaciones motorizadas y reversibles |
| Encoders | Doble encoder |
| Reductores | Microrreductores de precisión |
| Protección contra impactos | Los 22 grados de libertad |
| Detección táctil | Sí |
| Número, disposición y rango de los sensores táctiles | A confirmar en el presupuesto |
| Carga útil (continua) | 1 kg por mano |
| Carga útil de pico | 2 kg |
| Dimensiones (L × An × Al) | 102 × 187 × 26 mm |
| Peso | 620 g |
| Material de la carcasa | Aleación de aluminio |
| Tensión de alimentación | 15–65 V |
| Conector de alimentación | XT30 |
| Potencia de pico | 200 W |
| Gigabit Ethernet | Sí (configuración 1000BASE-T1) |
| Comunicación | Ethernet T1s × 2, RS-485 de alta velocidad × 1, USB × 1 |
| Velocidad en baudios | 6 Mbps |
| Frecuencia del lazo de control | 1000 Hz (Ethernet T1s / USB); 50 Hz (RS-485 de alta velocidad) |
| Sensores y retroalimentación | Modo de articulación, posición, velocidad, par, temperatura, tensión y corriente |
| Comandos de control | Modo de articulación, posición, velocidad, par, rigidez, amortiguación |
| Lado de la mano y cámara de palma | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La diferencia es la detección táctil: la Pro la tiene y la Dex5-S estándar no. Ambas comparten la misma mano de 22 grados de libertad, el peso de 620 g, el tamaño de 102 × 187 × 26 mm, las cargas útiles y las interfaces eléctricas.
La Dex5-1P tiene 20 grados de libertad, 16 de ellos activos, y pesa 1100 g. La Dex5-S Pro acciona sus 22 articulaciones, pesa 620 g y está construida a escala 1:1 de la mano humana, con un eje de alabeo en el meñique.
Añaden información de contacto a cada agarre. El número, la ubicación y el rango de los sensores, así como el formato en que los datos táctiles llegan a su controlador, se confirman por escrito con el presupuesto.
1 kg de forma continua y 2 kg en pico, por mano. Cada una de las 22 articulaciones tiene una estructura de protección contra impactos para sus engranajes.
Mediante dos puertos Ethernet T1s, RS-485 de alta velocidad o USB, con una alimentación de 15–65 V a través de un conector XT30. Ethernet y USB funcionan con un lazo de control de 1000 Hz y RS-485 a 50 Hz. En la configuración Gigabit Ethernet, una cámara de palma se conecta directamente a la mano.
La mano robótica hábil táctil Unitree Dex5-S Pro se ofrece bajo presupuesto: el lado de la mano, la configuración, la cantidad y la entrega se confirman para cada proyecto.
Mano robótica hábil táctil Unitree Dex5-S Pro de 22 grados de libertad
- Precio regular
- Precio bajo consulta
Vistos recientemente
Aún no has visto ningún producto.