- Cinco dedos, proporciones humanas Un pulgar oponible y dedos de tamaño humano permiten a la mano sujetar herramientas y asas pensadas para personas.
- Seis motores, once articulaciones Las falanges acopladas convierten seis motores en once articulaciones móviles para agarres de pinza, trípode, lateral y de fuerza.
- Control dentro de la mano Los controladores integrados y el control PID hacen que la mano solo necesite alimentación y un cable de datos en la muñeca.
- Tres formas de conexión Las interfaces UART, RS485 y CAN con protocolos Modbus-RTU y CAN se adaptan a controladores de robots, placas embebidas y PC.
- Software para investigación La compatibilidad con ROS y ROS2, los SDK para C/C++ y Python y la herramienta OHandSetting cubren las pruebas y la integración.
- Lista para teleoperación Los programas de ejemplo de OYMotion controlan la mano mediante reconocimiento de gestos por cámara, un brazalete gForce de señales musculares o un guante de datos.

Descripción
Una pinza paralela es adecuada para cajas y piezas, pero muchas tareas se diseñaron para manos humanas: girar un pomo, sujetar una herramienta, entregar un objeto a una persona. Las manos robóticas hábiles Dobot 6-DoF son manos de cinco dedos y tamaño humano fabricadas por OYMotion, un desarrollador de manos biónicas de Shanghái, y suministradas por Dobot con la referencia 1200000373 para su gama de IA encarnada. Pertenecen a la familia ROHand de OYMotion. Seis motores accionan once articulaciones mediante falanges acopladas, cada dedo se cierra con una curvatura natural y el pulgar tiene su propia rotación, de modo que una mano realiza agarres de pinza, trípode, lateral y de fuerza.
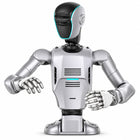
La foto muestra dos de estas manos montadas en un torso Dobot Atom. El producto incluye solo las manos; el robot no está incluido. Los humanoides Dobot Atom utilizan manos hábiles de 6 grados de libertad, dos en el Atom Max y como opción en lugar de pinzas en el Atom Trainer; la brida de muñeca y el cableado para su versión de Atom se confirman en el presupuesto.
Los controladores de los motores y el control PID están dentro de la mano, sin caja de control aparte: la mano se monta en la muñeca de un robot con alimentación y un solo cable de datos. Se conecta por UART, RS485 o CAN con los protocolos SerialCtrl, Modbus-RTU o CAN de OYMotion, y OYMotion ofrece compatibilidad con ROS y ROS2, SDK para C/C++ y Python y la herramienta OHandSetting para Windows y Ubuntu. OYMotion fabrica varias versiones de ROHand que difieren en fuerza, peso, sensores e interfaces, por lo que la versión, el lado de la mano (izquierda o derecha) y si la referencia cubre una mano o un par se confirman en el presupuesto.
Capacidades principales
- Cinco dedos, proporciones humanas: Un pulgar oponible y dedos de tamaño humano permiten a la mano sujetar herramientas y asas pensadas para personas.
- Seis motores, once articulaciones: Las falanges acopladas convierten seis motores en once articulaciones móviles para agarres de pinza, trípode, lateral y de fuerza.
- Control dentro de la mano: Los controladores integrados y el control PID hacen que la mano solo necesite alimentación y un cable de datos en la muñeca.
- Tres formas de conexión: Las interfaces UART, RS485 y CAN con protocolos Modbus-RTU y CAN se adaptan a controladores de robots, placas embebidas y PC.
- Software para investigación: La compatibilidad con ROS y ROS2, los SDK para C/C++ y Python y la herramienta OHandSetting cubren las pruebas y la integración.
- Lista para teleoperación: Los programas de ejemplo de OYMotion controlan la mano mediante reconocimiento de gestos por cámara, un brazalete gForce de señales musculares o un guante de datos.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue y la configuración se acuerdan antes del envío, y el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | Dobot |
|---|---|
| Fabricante | OYMotion (familia ROHand) |
| Referencia Dobot | 1200000373 |
| Tipo | Mano hábil antropomórfica de cinco dedos |
| Articulaciones móviles | 11 |
| Grados de libertad activos | 6, con 6 motores y controladores integrados |
| Control de motores | Control PID integrado en la mano |
| Interfaces físicas | UART, RS485 o CAN |
| Protocolos | OYMotion SerialCtrl, Modbus-RTU, CAN |
| Software | Compatibilidad con ROS/ROS2, SDK para C/C++ y Python, herramienta OHandSetting para Windows y Ubuntu |
| Fuerza de agarre | Se confirma en el presupuesto |
| Peso | Se confirma en el presupuesto |
| Detección táctil | Se confirma en el presupuesto |
| Lado de la mano y cantidad | Se confirma en el presupuesto |
| Robot incluido | No (la foto muestra las manos montadas en un torso Dobot Atom) |
| Garantía | 12 meses |
Sectores
Preguntas frecuentes
No. La foto muestra dos manos montadas en un torso Dobot Atom. El producto incluye solo las manos.
El lado de la mano (izquierda o derecha) y la cantidad suministrada con la referencia 1200000373 se confirman en el presupuesto.
OYMotion, dentro de su familia ROHand. Dobot la suministra para su gama de IA encarnada y humanoides.
Los humanoides Dobot Atom utilizan manos hábiles de 6 grados de libertad. La brida de muñeca y el cableado para su versión de Atom se comprueban con su unidad antes del pedido.
Se conecta por UART, RS485 o CAN con protocolos Modbus-RTU o CAN, con compatibilidad con ROS/ROS2 y SDK para C/C++ y Python.
Las manos robóticas hábiles Dobot 6-DoF de OYMotion tienen un precio de €6.050 en su mercado. Para pedidos por volumen o de proyecto, póngase en contacto con nosotros y le prepararemos un presupuesto para empresas.
Vistos recientemente
Aún no has visto ningún producto.