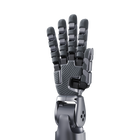
- Taktile Sensorik Die Pro ergänzt die Dex5-S-Hand um Tastsensorik, sodass ein Griff neben Gelenkposition, Geschwindigkeit und Drehmoment auch Kontaktinformationen liefert.
- 22 Freiheitsgrade Fünf im Daumen, je vier im Zeige-, Mittel- und Ringfinger und fünf im kleinen Finger, der eine eigene Rollachse hat.
- Rücktreibbare Gelenke mit Doppel-Encoder Jedes der 22 Gelenke hat einen eigenen Motor, ist rücktreibbar und meldet seine Position über zwei Encoder.
- Aufprallschutz an jedem Gelenk Eine Schutzstruktur bewahrt die Zahnräder, sobald ein Gelenkmotor einen extremen äußeren Schlag abbekommt.
- Menschliche Handgröße bei 620 g Die Hand aus Aluminiumlegierung misst 102 × 187 × 26 mm und hält 1 kg dauerhaft und 2 kg in der Spitze.
- Gelenkregelung mit 1.000 Hz Über T1s-Ethernet oder USB nimmt jedes Gelenk Befehle für Modus, Position, Geschwindigkeit, Drehmoment, Steifigkeit und Dämpfung mit 1.000 Hz entgegen, während RS-485 mit 50 Hz arbeitet.
- Handflächenkamera ohne zusätzliche Verkabelung In der Gigabit-Ethernet-Konfiguration lässt sich eine Handflächenkamera direkt an die Hand anschließen.

Beschreibung
Die Unitree Dex5-S Pro ist die Ausführung der geschickten Roboterhand Dex5-S von Unitree mit taktiler Sensorik. Der Tastsinn ist das Einzige, was sie unterscheidet: Die Standard-Dex5-S hat keine taktile Sensorik, die Pro schon, und alles andere ist dieselbe Hand. Wählen Sie die Pro, wenn Ihre Arbeit erfassen muss, wo und wann die Finger Kontakt haben, und nicht nur, wo die Gelenke stehen.
Diese Kontaktinformationen zählen vor allem in der Teleoperation, bei Greifexperimenten mit zerbrechlichen oder verformbaren Objekten und in der Embodied-AI-Forschung, wo Demonstrationen, die mit Tastdaten aufgezeichnet werden, einer Policy mehr Lernstoff bieten als Gelenkwinkel allein. Anzahl, Anordnung und Messbereich der taktilen Sensoren sowie die Art, wie ihre Daten Ihre Software erreichen, werden mit dem Angebot schriftlich bestätigt.
Darunter steckt eine Hand im Maßstab 1:1 zur menschlichen Hand mit 22 Freiheitsgraden: fünf im Daumen, je vier im Zeige-, Mittel- und Ringfinger und fünf im kleinen Finger, der eine Rollachse erhält. Jedes Gelenk hat einen eigenen rücktreibbaren Motor mit Doppel-Encoder und Präzisions-Mikrogetriebe, und eine Aufprallschutzstruktur schützt die Zahnräder an allen 22 Gelenken. Die Hand aus Aluminiumlegierung wiegt 620 g, misst 102 × 187 × 26 mm und hält 1 kg dauerhaft und 2 kg in der Spitze.
Sie wird über einen XT30-Stecker aus einer Versorgung mit 15–65 V mit bis zu 200 W gespeist und kommuniziert über zwei T1s-Ethernet-Anschlüsse, Hochgeschwindigkeits-RS-485 oder USB mit 6 Mbps. Über Ethernet und USB schließt sich der Regelkreis mit 1.000 Hz, über RS-485 mit 50 Hz; jedes Gelenk meldet Modus, Position, Geschwindigkeit, Drehmoment, Temperatur, Spannung und Strom zurück. In der Gigabit-Ethernet-Konfiguration lässt sich eine Handflächenkamera direkt an die Hand anschließen. Linke oder rechte Hand, die Handflächenkamera und die Montage an Ihrem Arm oder Humanoiden werden im Angebot bestätigt.
Wichtigste Fähigkeiten
- Taktile Sensorik: Die Pro ergänzt die Dex5-S-Hand um Tastsensorik, sodass ein Griff neben Gelenkposition, Geschwindigkeit und Drehmoment auch Kontaktinformationen liefert.
- 22 Freiheitsgrade: Fünf im Daumen, je vier im Zeige-, Mittel- und Ringfinger und fünf im kleinen Finger, der eine eigene Rollachse hat.
- Rücktreibbare Gelenke mit Doppel-Encoder: Jedes der 22 Gelenke hat einen eigenen Motor, ist rücktreibbar und meldet seine Position über zwei Encoder.
- Aufprallschutz an jedem Gelenk: Eine Schutzstruktur bewahrt die Zahnräder, sobald ein Gelenkmotor einen extremen äußeren Schlag abbekommt.
- Menschliche Handgröße bei 620 g: Die Hand aus Aluminiumlegierung misst 102 × 187 × 26 mm und hält 1 kg dauerhaft und 2 kg in der Spitze.
- Gelenkregelung mit 1.000 Hz: Über T1s-Ethernet oder USB nimmt jedes Gelenk Befehle für Modus, Position, Geschwindigkeit, Drehmoment, Steifigkeit und Dämpfung mit 1.000 Hz entgegen, während RS-485 mit 50 Hz arbeitet.
- Handflächenkamera ohne zusätzliche Verkabelung: In der Gigabit-Ethernet-Konfiguration lässt sich eine Handflächenkamera direkt an die Hand anschließen.
Dieses Modell wird auf Angebotsbasis angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferzeitplan beeinflussen den Endbetrag, daher wird der Preis projektbezogen bestätigt und nicht ausgewiesen.
Kauf über Robotix Market
Dieses Produkt wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem eigenen Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — die Installation an Ihrem Standort ist im Produktpreis nicht enthalten.
Funktionen
Technische Daten
| Marke | Unitree Robotics |
|---|---|
| Modell | Dex5-S Pro |
| Produkttyp | Geschickte Roboterhand mit taktiler Sensorik |
| Maßstab | 1:1 zur menschlichen Hand |
| Freiheitsgrade | 22 |
| Freiheitsgrade Daumen | 5 |
| Freiheitsgrade Zeige- / Mittel- / Ringfinger | Je 4 |
| Freiheitsgrade kleiner Finger | 5 (inklusive Rollachse) |
| Aktuierung | Alle 22 Gelenke motorisch angetrieben und rücktreibbar |
| Encoder | Doppel-Encoder |
| Getriebe | Präzisions-Mikrogetriebe |
| Aufprallschutz | Alle 22 Freiheitsgrade |
| Taktile Sensorik | Ja |
| Anzahl, Anordnung und Messbereich der Tastsensoren | Wird im Angebot bestätigt |
| Traglast (dauerhaft) | 1 kg pro Hand |
| Spitzentraglast | 2 kg |
| Abmessungen (L × B × H) | 102 × 187 × 26 mm |
| Gewicht | 620 g |
| Gehäusematerial | Aluminiumlegierung |
| Versorgungsspannung | 15–65 V |
| Stromanschluss | XT30 |
| Spitzenleistung | 200 W |
| Gigabit-Ethernet | Ja (Konfiguration 1000BASE-T1) |
| Kommunikation | T1s-Ethernet × 2, Hochgeschwindigkeits-RS-485 × 1, USB × 1 |
| Baudrate | 6 Mbps |
| Regelkreisfrequenz | 1.000 Hz (T1s-Ethernet / USB); 50 Hz (Hochgeschwindigkeits-RS-485) |
| Sensorik und Rückmeldung | Gelenkmodus, Position, Geschwindigkeit, Drehmoment, Temperatur, Spannung und Strom |
| Steuerbefehle | Gelenkmodus, Position, Geschwindigkeit, Drehmoment, Steifigkeit, Dämpfung |
| Handseite und Handflächenkamera | Wird im Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Der Unterschied ist die taktile Sensorik: Die Pro hat sie, die Standard-Dex5-S nicht. Beide teilen dieselbe Hand mit 22 Freiheitsgraden, 620 g Gewicht und 102 × 187 × 26 mm Größe sowie dieselben Traglastwerte und elektrischen Schnittstellen.
Die Dex5-1P hat 20 Freiheitsgrade, davon 16 aktiv, und wiegt 1.100 g. Die Dex5-S Pro treibt alle 22 Gelenke an, wiegt 620 g und ist im Maßstab 1:1 zur menschlichen Hand gebaut, mit einer Rollachse am kleinen Finger.
Sie ergänzen jeden Griff um Kontaktinformationen. Anzahl, Anordnung und Messbereich der Sensoren sowie das Format, in dem die Tastdaten Ihre Steuerung erreichen, werden mit dem Angebot schriftlich bestätigt.
1 kg dauerhaft und 2 kg in der Spitze, jeweils pro Hand. Jedes der 22 Gelenke hat eine Aufprallschutzstruktur für seine Zahnräder.
Über zwei T1s-Ethernet-Anschlüsse, Hochgeschwindigkeits-RS-485 oder USB, versorgt mit 15–65 V über einen XT30-Stecker. Ethernet und USB arbeiten mit einem Regelkreis von 1.000 Hz, RS-485 mit 50 Hz. In der Gigabit-Ethernet-Konfiguration lässt sich eine Handflächenkamera direkt an die Hand anschließen.
Die Unitree Dex5-S Pro wird auf Angebotsbasis angeboten — Handseite, Konfiguration, Stückzahl und Lieferung werden projektbezogen bestätigt.
Unitree Dex5-S Pro geschickte Roboterhand mit Tastsensorik und 22 Freiheitsgraden
- Regulärer Preis
- Preis auf Anfrage
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.